介入型AUVと作業型ROV:ハイブリッド自律システムが有効な場合とは?
News Details
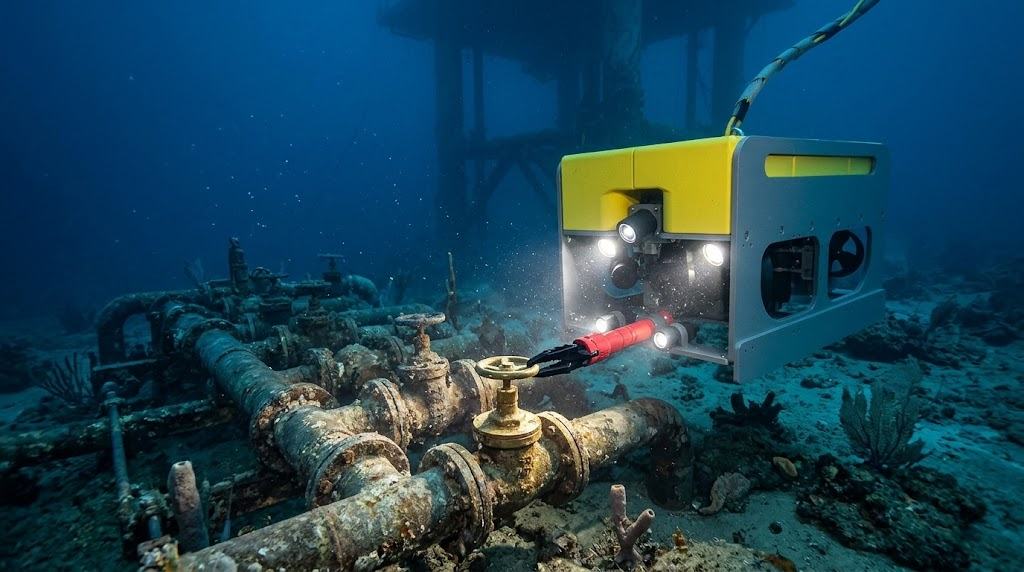
深海を探査するには、先進的で信頼性の高い装備が必要です。長年にわたり、企業は複雑な作業を行うために標準的な水中ビークルに大きく依存してきました。現在、インターベンションクラスAUVと従来型システムの選択をめぐる議論が急速に高まっています。それぞれの技術は、深海域工学に独自の強みを提供します。
業界の専門家は、「いつ有索ケーブル式の機械を使用すべきか、それとも自律型システムを使用すべきか」とよく尋ねます。水中マニピュレータAUVが標準ツールとどのように比較されるかを理解することで、オペレータはプロジェクトに適した構成を選択できます。本記事では、両方の技術を検証し、ハイブリッド自律性が現代の海底作業をどのように変えているかを見ていきます。
作業級ROVとその限界を理解する
従来型の作業級マシンは、依然としてオフショア作業における信頼できる選択肢です。太いアンビリカルケーブルを介して水上の船舶と接続された状態を保ちます。このテザーが絶え間ない電力供給と直接的な通信リンクを提供します。この直接接続により、オペレータは高精度でビークルを制御できます。
しかし、テザー式システムの運用には重大な課題が伴います。水上船舶の傭船費は1日あたり非常に高額です。さらに、強い海流が長いケーブルに押し寄せ、深海域でのナビゲーションを困難にする可能性があります。これらのシステムは重量作業に優れていますが、その運用範囲は常に物理的なテザーによって制限されます。
インターベンションクラスAUVの台頭
テザー式システムの限界を解決するため、エンジニアは自律型ソリューションを開発しました。インターベンションAUVは物理的なアンビリカルコードなしで動作します。搭載バッテリーによって駆動され、高度なソフトウェアによって誘導されながら、水中を自由に移動します。
テザーを持たないため、この自律型マシンはより高速に移動し、より長距離をカバーできます。また、小さな作業のたびに真上に大型支援船を待機させる必要もありません。ペラジックスは、自律性の限界を押し広げる最先端の海底技術を設計し、効率的な長距離水中ナビゲーションとデータ収集を可能にしています。
ハイブリッドAUV ROVシステムが合理的な理由
自律型とテザー式の両技術には、明確な長所と短所があります。そのため、エンジニアは両者の最良の特徴を組み合わせた賢いソリューションを創り出しました。それがハイブリッドAUV ROVです。
ハイブリッドAUV ROVは、自律型ビークルのように自由に移動して、遠くの海底フィールドに到達できます。作業現場に到着すると、ドッキングしたり、モードを切り替えたりして、繊細な操作を行うことができます。この柔軟性により、大型の水上船舶の必要性が減り、プロジェクト全体のコストが削減されます。
海底IMRおよび複雑な介入作業を支える技術メンテナンスや修理作業には、水中インフラとの高度な物理的相互作用が必要です。現代の海底IMRロボットは、人的安全を危険にさらすことなく、点検、保守、修理を効率的に処理します。
ロボットアームを装備すると、水中マニピュレータAUVはバルブを回したり、構造物を洗浄したり、小規模なパイプラインの故障を修理したりできます。ペラジックスは、これらの過酷な作業に必要な高いペイロード容量と安定性を提供する、堅牢な海底システムを開発しています。自律性と物理的介入を融合させることで、企業はこれまで以上に迅速かつ安全に深海域プロジェクトを完了できます。
結論
適切な海底技術の選択は、プロジェクトの目標によって異なります。従来型システムが局所的な重量作業に依然として有用である一方、インターベンションクラスAUVは比類のない自由度と範囲を提供します。最終的に、ハイブリッドAUV ROVや専門的な海底IMRロボットの採用は、企業のコスト削減と効率向上に役立ちます。海洋技術が進化し続ける中、スマートな自動化がすべての水中作業の未来を形作るでしょう。


