長期耐久性AUV運用のための水中ドッキングステーション
News Details
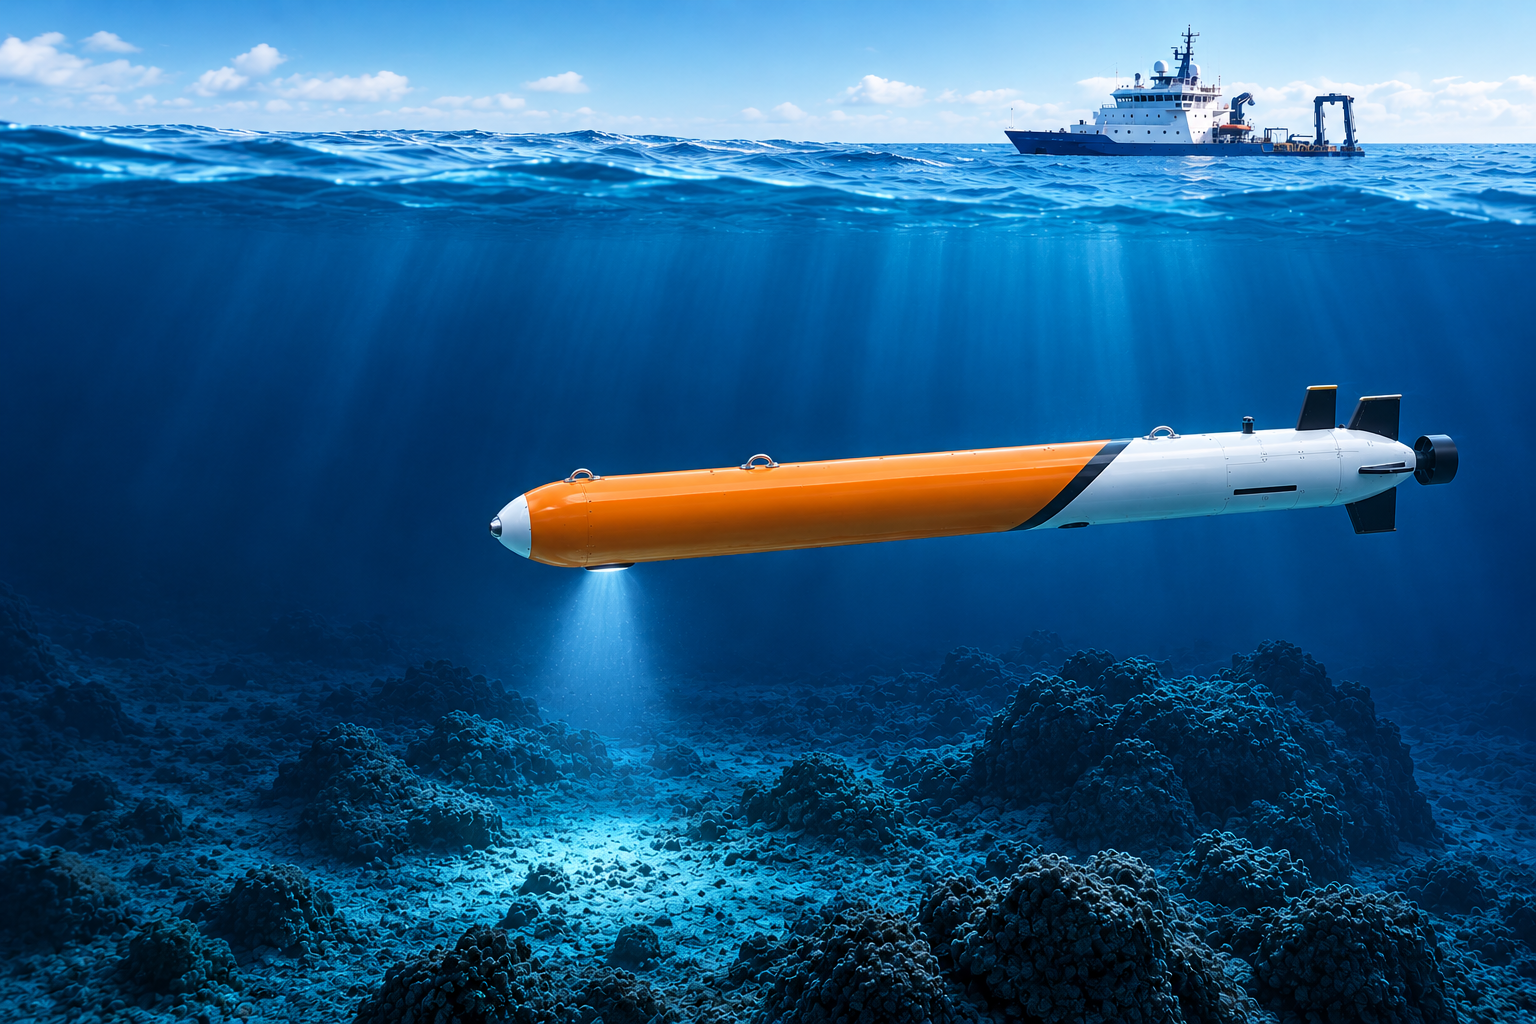
長時間持続可能なAUV(自律型水中航走体)の運用は、チームが海底でデータを収集する方法を変えています。AUVは各タスク後に水面に戻る代わりに、水中でドッキングし、充電し、データを転送し、次のミッションの準備をすることができます。
海洋研究チーム、海洋エネルギー事業者、港湾管理者、水中検査会社にとって、これは時間を節約し、水面支援の必要性を削減できます。さらに重要なことに、長期的な海洋監視、海底測量、水中インフラ点検のための安定したワークフローを構築するのに役立ちます。
PALEGIXは、民生用水中アプリケーション向けに高度なAUVおよびROV(遠隔操作型水中航走体)ソリューションを開発しています。長時間のミッションを計画している購入者にとって、水中AUVドッキングステーションはシステム全体の重要な一部となり得ます。
水中AUVドッキングステーションとは何ですか?
水中AUVドッキングステーションは、水面下に配置される固定または半固定の基地です。ミッション後にAUVが戻る場所を提供します。
AUVがステーションに到着すると、システムは充電、データ転送、状態確認、ミッション更新をサポートできます。その結果、機体は水中で作業する時間を増やし、回収と発進を待つ時間を減らすことができます。
簡単に言えば、ドッキングステーションは水中のサービスポイントのように機能します。特に遠隔地やアクセスしにくい場所で、AUVが繰り返しタスクに備えることを助けます。
なぜ長時間持続可能なAUV運用にドッキングが必要なのか
AUVは自律的な水中作業のために設計されています。しかし、バッテリー寿命、データストレージ、回収時間は、長期プロジェクトでの使用を制限する可能性があります。
ドッキングシステムはこれらの制限を解決するのに役立ちます。まず、AUVを水中から引き上げることなく充電できるようにします。次に、水中でのデータ転送をサポートするため、チームは重要なミッションデータをより速く受け取ることができます。また、船舶の使用時間と労働力の必要性を削減するのに役立ちます。
これは、長期的な海洋環境監視、海底測量、洋上風力基盤検査、海底ケーブルルート調査、水中構造物点検に役立ちます。
AUVが同じ基地に何度も戻ることができるため、チームはより安定した反復可能な運用計画を構築できます。
AUVドッキングシステムの主な構成要素
完全なAUVドッキングシステムにはいくつかの部分が含まれる場合があります。正確な構成は、AUVモデル、水深、現場条件、ミッション計画によって異なります。
一般的な構成要素には以下が含まれます:
AUVがステーションを見つけるのを助ける誘導および位置決めツール。
スムーズな進入をサポートするドッキングフレームまたは捕捉構造。
AUVバッテリーを充電する海底充電ステーション。
水中データ転送のためのデータリンク。
ミッション更新とシステムチェックのための制御ソフトウェア。
ステーションを水面または近くのプラットフォームに接続する電源および通信リンク。
各部分は他の部分と良好に連携する必要があります。このため、購入者はドッキングステーションを単一のデバイスとしてではなく、完全なシステムとして評価する必要があります。
海底充電ステーション:購入者が確認すべき点
海底充電ステーションは、長時間持続可能なAUV作業の最も重要な部分の1つです。安全かつ信頼性の高い方法で安定した電力を供給しなければなりません。
システムを選択する前に、購入者は充電速度、コネクタタイプ、電源、深度定格、長期シーリング設計を確認する必要があります。充電プロセスがどのように監視されているかも問うべきです。
多くのプロジェクトでは、単なる高速充電よりも信頼性が重要です。ステーションが深いまたは遠隔の水域に配置されている場合、サービスアクセスは制限される可能性があります。したがって、システムは長期間安定して使用できるように構築される必要があります。
充電ステーションがAUVバッテリーシステムに適合していることを確認することも重要です。不適合は、充電速度の低下、メンテナンスの増加、またはミッション計画の制限につながる可能性があります。
より良いワークフローのための水中データ転送
水中データ転送により、AUVはドッキング中にミッションデータを送信できます。これには、画像、ソナーデータ、海底地図、水質測定値、またはシステムログが含まれる場合があります。
この機能はチームがより速く意思決定を行うのを助けます。たとえば、海底調査後、オペレーターはデータを確認し、次のミッション計画を調整できます。検査後、追加の画像や測定が必要かどうかを確認できます。
さらに、水中データ転送は、ファイルをダウンロードするためだけにAUVを回収する必要性を減らします。これは、特に運用エリアが海岸から遠い場合に時間を節約します。
B2B購入者にとって、確認すべき主な点は、データ速度、ファイルタイプサポート、接続安定性、およびソフトウェア互換性です。
ドッキング精度と誘導
AUVのドッキングには正確な誘導が必要です。機体はステーションを見つけ、正しい角度で接近し、安全に進入しなければなりません。
異なるシステムは、音響誘導、光学誘導、ソナー、マーカー、またはこれらの方法の組み合わせを使用する場合があります。最適な選択は、水の透明度、海流、深度、および作業現場の形状によって異なります。
透明度の高い水では、ビジョンベースの誘導が有用です。視認性の低い水では、音響またはソナーベースのサポートが必要になる場合があります。多くの実プロジェクトでは、組み合わせた方法がより良い結果をもたらします。
購入者は、ドッキングシステムが変化する水質条件でどのように機能するかを問うべきです。また、ドッキング失敗の処理、再試行ロジック、およびオペレーターへのアラートについても問うべきです。
AUVドッキングシステムの民生用アプリケーション
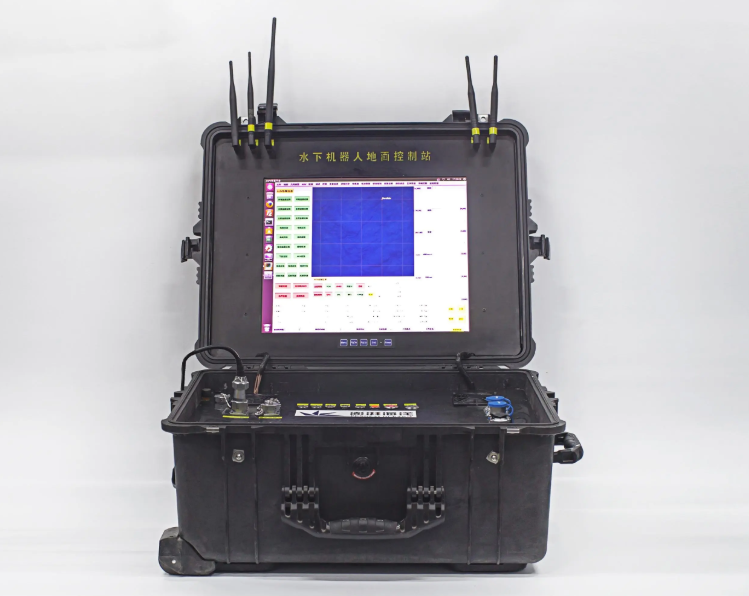
水中AUVドッキングステーションは、多くの民生用海洋タスクをサポートできます。特にチームが頻繁または反復的なデータ収集を必要とする場合に価値があります。
典型的なアプリケーションには以下が含まれます:
水温、塩分、海流、生態データなどの海洋環境監視。
ルート計画、建設支援、科学研究のための海底測量。
基盤およびケーブルエリアの点検を含む洋上風力発電所の点検。
海底パイプラインおよびケーブルルートの点検。
港湾および水路運用支援。
貯水池、湖、ダム構造物の点検。
深海科学研究および長期観測。
これらのアプリケーションはすべて、長い作業時間、反復可能なルート、およびデータへの迅速なアクセスから利益を得ます。
適切な水中AUVドッキングステーションを選択する方法
購入前に、ミッションプロファイルから始めてください。これにより、サプライヤーはシステムが行わなければならないことを明確に把握できます。
重要な質問には以下が含まれます:
どのAUVモデルがドッキングステーションを使用しますか?
作業深度は何ですか?
AUVはどのくらいの頻度でドッキングする必要がありますか?
各ミッション後にどれだけのデータを転送する必要がありますか?
許容可能な充電時間は何ですか?
ステーションは固定、移動、または洋上プラットフォームの近くに配置されますか?
水の透明度、海流、海底の条件はどうですか?
AUVはどのようなセンサーまたはペイロードを搭載しますか?
これらの詳細を踏まえて、PALEGIXはAUVドッキングシステムを適切な充電、データ、誘導設計と一致させるのを支援できます。
なぜシステム統合が重要なのか
ドッキングステーションは単なるアクセサリーではありません。AUV、ソフトウェア、ミッション計画ツール、電源供給、データワークフローと接続しなければなりません。
これらの部分が一緒に計画されていない場合、システムはテスト環境では機能するが、実際の現場では苦労する可能性があります。たとえば、AUVは静かな水では良好にドッキングするが、忙しい港湾や深い調査エリアではより強力な誘導が必要になる場合があります。
したがって、購入者は車両設計と完全なシステム統合の両方を理解するサプライヤーと協力する必要があります。PALEGIXは、AUVプラットフォーム、水中制御技術、モジュール式ペイロード


