AUV/ROVシミュレーション演習:実海域試験前に実施すべき6つの訓練シナリオ
News Details
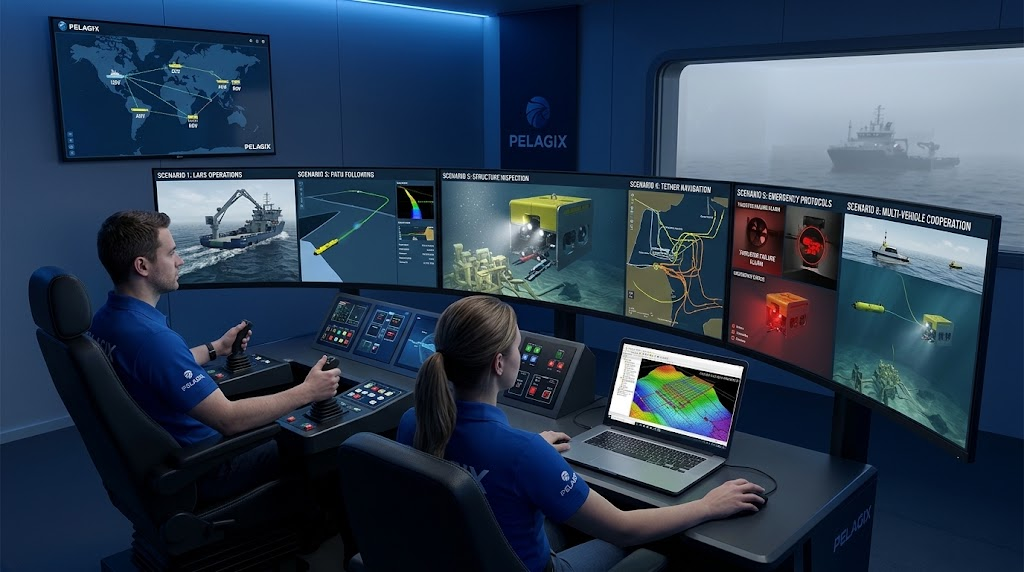
ロボットを外洋に投入するには、高い運用リスクと多大な財政的負担が伴います。海洋調査船のチャーター料は高額であり、過酷な海洋環境は高価な機器を容易に損傷させます。これらの課題があるため、手順のテストとパイロットの準備は、投入日よりもずっと前に開始する必要があります。高度な仮想環境を活用することで、エンジニアリングチームとパイロットは安全に手順を磨くことができます。
高価な機材を水中に送り込む前に、オペレーターは仮想テストツールを大いに活用します。現代の ROV シミュレーター トレーニングプログラムでは、チームがリスクなしに複雑な操作を練習し、予期せぬ緊急事態に対処できます。さらに、高精細な水中ロボット シミュレーション プラットフォームを活用することで、エンジニアは過酷な海中環境下でのビークルの物理特性やセンサーの応答を評価できます。このガイドでは、実際の海試を行う前に、すべての海中チームが実施すべき 6 つの重要なトレーニングシナリオについて解説します。
シナリオ 1: 発進・回収システム (LARS) の運用
支援船から水中機を発進させることは、任務の中でも最も危険な段階の一つであることが多いです。荒れた波、船の大きな揺れ、強い海面流により、ビークルが予期せず船体に衝突するように揺れることがあります。
統合型 USV AUV ROV シミュレーターを実行することで、パイロットは荒れた海況での発進および回収手順を練習できます。ソフトウェアは、波の動き、ウインチのダイナミクス、テザーの張力をリアルタイムでモデル化します。これにより、乗組員は動いている船舶の甲板で作業する前に、正確なタイミング、ケーブル管理、ドックロックインを習得できます。
シナリオ 2: 自律的な経路追従と障害物回避
水中構造物の近くを航行するには、極めて高い精度が要求されます。自律型水中機 (AUV) がパイプラインやジャケットの近くを移動する前に、そのナビゲーションロジックは徹底的なテストを受けなければなりません。
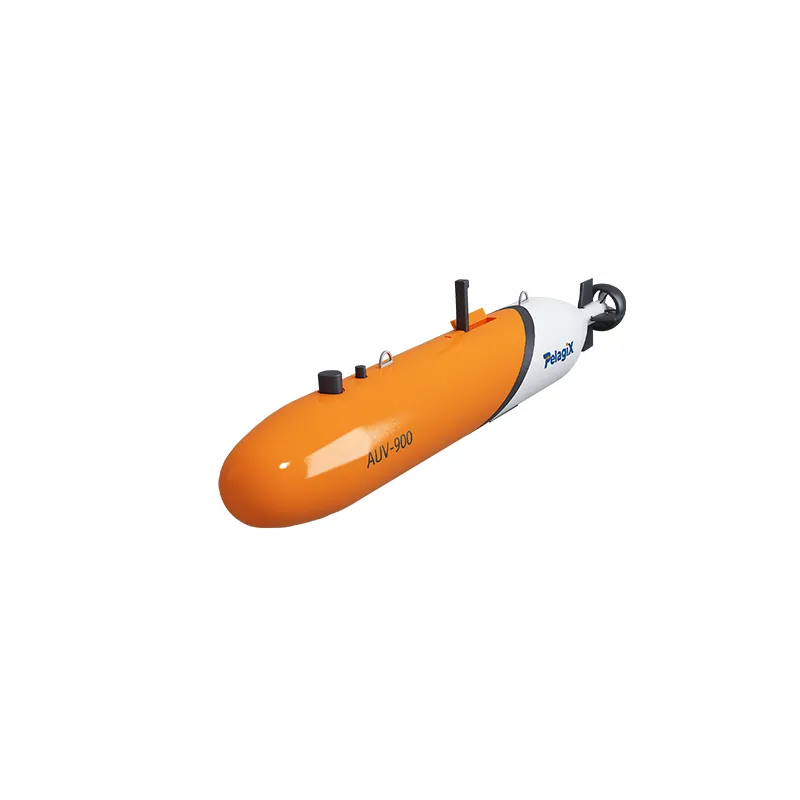
オペレーターは AUV ミッション計画ソフトウェアを使用して、探索グリッドを描いたり、ウェイポイントを設定したり、深度境界を設定したりします。シミュレーション中、エンジニアは音響センサーが予期せぬ障害物(落下した残骸や漁網など)を検知した際のビークルの応答をテストします。Pelagix は、高精度ナビゲーション向けに設計された堅牢な海中ソリューションを提供し、計画ソフトウェアと自律型ビークルのハードウェア間のスムーズな統合を可能にします。
シナリオ 3: 複雑な海中構造物の点検
洋上風力タービンの基礎や海中ツリーなどの深海構造物を点検するには、パイロットは狭い空間で安定した位置を維持する必要があります。一つの誤った操作がセンサーフィードを遮断したり、衝突を引き起こしたりする可能性があります。
現実的な AUV ROV シミュレーション演習を通じて、パイロットは複雑な水中形状に近接してホバリングすることを練習できます。シミュレーションは、スラスターの応答、水の抵抗、光学カメラのフィードを再現します。パイロットは、ソナーとカメラのビューを使用して航行することを学び、実際の洋上運航で正確な点検データを取得できることを確実にします。
シナリオ 4: テザー管理とフローライン航行
テザー付き海中ロボットにとって、ケーブル管理は常に課題となります。長いアンビリカルケーブルが水中構造物に引っかかったり、強い流れが大きな抵抗を生み出してビークルを進路から逸脱させたりすることがあります。
ROV シミュレーター トレーニング システムを使用することで、パイロットは変化する電流の中でテザー制御を習得できます。シミュレーターでは、オペレーターはアンビリカルを絡ませることなく水中マニホールド構造物の周りを飛行する練習をします。彼らは、テザーの張力を監視し、スプールの速度を管理し、ビークルを安定させるためにスラスター出力を調整する方法を学びます。
シナリオ 5: 緊急時のプロトコルとシステム障害
深海では、予期せぬシステム障害がいずれ発生します。スラスターが詰まったり、通信リンクが切断されたり、センサーが故障したりすることがあります。その最初の数秒間にパイロットまたは自律アルゴリズムがどのように応答するかが、ビークルが安全に帰還できるかどうかを決定します。
フォルトインジェクションを用いて 水中ロボット シミュレーション を実行することで、チームは緊急訓練を練習できます。インストラクターは、スラスターの故障、漏液警報、または電源喪失を遠隔で発生させることができます。パイロットは、手動制御への切り替え、バラストの投下、または自動帰還モードの起動を練習します。Pelagix は安全性と冗長性を考慮して海中機器を設計し、予期せぬ事態が発生した際にビークルが安全に回復できることを保証します。
シナリオ 6: 複数機による協調運用
現代の海洋ミッションでは、複数のロボットプラットフォームが連携して作業することがますます増えています。例えば、無人水上艇 (USV) が水上で中継局として機能し、AUV が音響データを収集し、ROV がその下でターゲット作業を行う場合があります。
マルチエージェント USV AUV ROV シミュレーターを使用することで、オペレーターは水上および海中システム間の通信リンクと協調ワークフローをテストできます。チームは、音響モデムを介してビークルの位置を追跡し、ダイブ中にミッション計画を転送し、共有タスクを調整する練習をします。これにより、実地試験中にすべての水上および海中ユニット間でのスムーズな連携が確保されます。
結論
徹底的な仮想テストを実施することは、海中機器を保護し、パイロットを訓練し、プロジェクトの成功を保証する最も効果的な方法です。AUV ミッション計画ソフトウェアでの経路テストから、ハイステークスな AUV ROV シミュレーション演習の実行まで、仮想の準備は水上に出る前にコストのかかる間違いを排除します。完全なシミュレーションワークフローに時間を投資することで、より安全で、より速く、はるかに効率的な海中運用が構築されます。


