ROVよくある質問: 水中ロボット
News Details
1. ROVとは何ですか?
ROV(遠隔操作無人探査機)は、水上のオペレーターによって制御される無人水中航走体です。水上の制御ステーションとはテザーで接続され、通信信号の伝送に加え、システムによっては電力の供給も行います。
ROVはカメラ、照明装置、その他のミッション固有の機器を搭載しており、オペレーターが直接水中に入ることなく、観測や作業を行うことを可能にします。
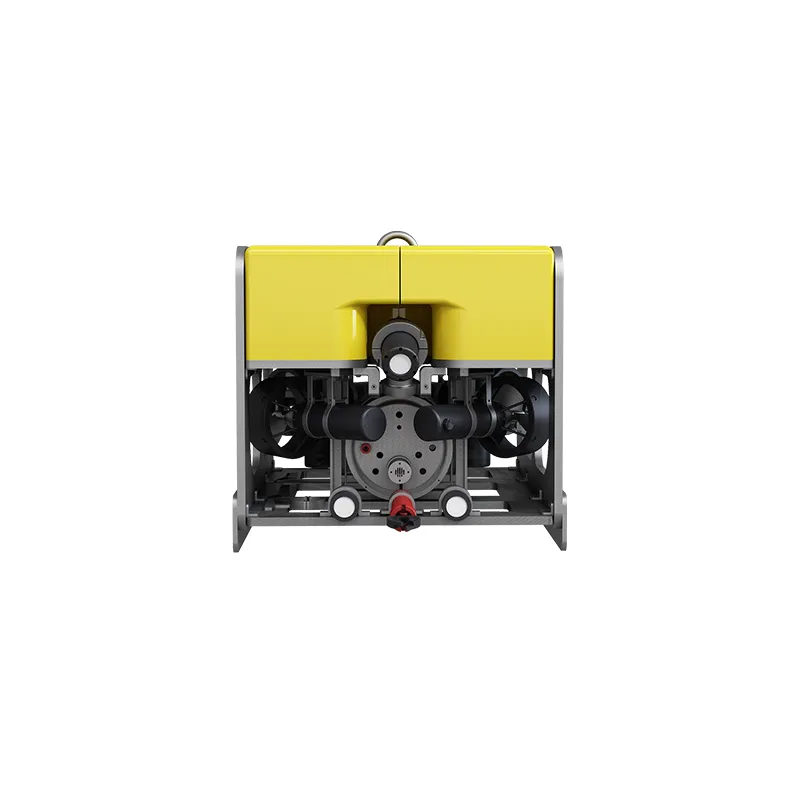
2. ROVとAUVの違いは何ですか?
ROVは一般的に、テザーを介してオペレーターによりリアルタイムで制御されます。ライブ映像の取得、精密な点検、水中構造物との直接的なインタラクションが必要な作業に適しています。
AUV(自律型水中航走体)は、通常、事前にプログラムされたミッションに基づいて自律的に行動し、水上からの介入は最小限に抑えられます。AUVは主に海底地形図作成、海洋調査、より広範囲のデータ収集に使用されます。
これら2つの技術は協調して運用することも可能です。例えば、AUVが広域調査を実施し、その後ROVが特定の地点を詳細に点検する、といった活用方法があります。
3. ROVはどのような用途に使用されますか?
ROVは、多岐にわたる水中点検、研究、工学的活動を支援します。主な用途は以下の通りです:
- ダム、貯水池、水中構造物の点検
- パイプラインおよび海底インフラの点検
- 海洋環境モニタリング
- 海洋学研究および観測
- 水中捜索および目視調査
- 機体や搭載ツールの仕様に応じた軽微な海底メンテナンス
PelagixのROVソリューションは、海洋研究、水中点検、海底作業向けに設計されています。
4. Pelagixが提供するROVのモデルは何ですか?
Pelagixでは、ROV-050 および ROV-100 の遠隔操作水中ロボットを提供しています。
| モデル | 最大運用深度 | 搭載可能重量 | 代表的な用途 |
| ROV-050 | 300 m | 15 kg | 海底点検、環境モニタリング、軽微なパイプラインメンテナンス |
| ROV-100 | 300 m | 30 kg | 海洋学研究、ダム点検、海底作業 |
最適なモデルは、運用環境、必要な搭載重量、ミッションの目的に応じて決定されます。
5. PelagixのROVはどの程度の深さまで対応できますか?
ROV-050およびROV-100はいずれも、最大300 mまでの潜水動作に対応する仕様です。テザー、カメラ、センサー、その他の付属装置を含むシステム全体の構成が、計画された運用深度に適合している必要があります。
プロジェクトの要件をPelagixまでご連絡ください。適切なシステム構成の確認を行います。
6. ROVはどのように制御しますか?
ROVのパイロットは、水上ステーションから制御インターフェースを使用し、機体に搭載されたカメラや各種センサーからのリアルタイム情報を基に制御を行います。パイロットは機体の動きや位置を調整し、対象エリアの点検やタスクの実施を進めます。
ミッションの内容に応じて、他のチームメンバーが映像フィードの監視、テザーの管理、観測記録の作成、追加機器の操作などを担当する場合もあります。
7. ROVは人を水中に搭載しますか?
いいえ。ROVは無人水中航走体です。オペレーターは水上に待機し、遠隔で機体制御を行います。
これにより、チームは直接水中に入ることなく、水中環境の観測や所定のタスクを実施することができます。
8. ROVはどのくらいの時間水中に滞在できますか?
潜水可能な時間は、機体の構成や運用条件によって異なります。水上から給電を行うタイプのROVでは、テザーを介してミッション中ずっと電力を供給できますが、実際には様々な制約があります。
天候、海流、機器の状態、メンテナンスの必要性、テザーの管理状況、オペレーターの交代体制などが、潜水時間に影響を与えます。特定のROV構成での運用可能時間については、Pelagixまでお問い合わせください。
9. ROVに搭載できるカメラや計器にはどのようなものがありますか?
ROVには、航法や目視点検のため、水中カメラと照明装置が標準的に搭載されています。モデルやミッションの内容に応じて、ソナー、環境センサー、測位装置、水中作業用のツールなどの追加機器を搭載することも可能です。
搭載可能な計器や統合のオプションは、機体の搭載容量、インターフェース、プロジェクトの要件に応じて決まります。
10. PelagixのROVに追加のセンサーやツールを搭載できますか?
ROV-050は15 kg、ROV-100は30 kgの搭載容量が仕様上の上限となります。統合可能なツールやセンサーは、それらの寸法、重量、必要電力、通信インターフェース、運用環境によって制限を受けます。
搭載予定の機器やミッションの詳細をPelagixまでご連絡いただければ、適合性の確認を行います。
11. ROV-050とROV-100の違いは何ですか?
両モデルとも最大深度は300mですが、搭載可能な重量が異なります。ROV-050は15kgの搭載容量を持ち、海底点検や環境モニタリングといった用途向けに設計されています。ROV-100は30kgの搭載容量を備え、より大きな搭載重量を必要とするプロジェクトに適しています。
どちらを選択するかは、搭載するツール、展開条件、運用上の要件にも左右されます。
12. ROVをダムやパイプラインの点検に使用できますか?
はい。ROVはダム壁面、水門、取水エリア、パイプラインといった水中構造物の目視点検に活用できます。ライブ映像により、堆積物の堆積、表面の損傷、腐食など、詳細な調査が必要と思われる箇所をオペレーターが特定するのに役立ちます。
点検の範囲は、視界状況、アクセスのしやすさ、水質条件、ROVに搭載された機器によって異なります。
13. ROVは視界の悪い水中でも運用できますか?
ROVは視界が限られた環境でも運用可能ですが、目視点検の品質は水中の浮遊粒子、照明、水の流れなどの要因に左右されます。カメラでの視認性が低い場合には、適切なソナー機器を使用することで、オペレーターが周囲の状況を把握するのを支援できます。
現場の状況や点検の目的に応じて、適切なセンサ構成を選択する必要があります。
14. ROVの投入と回収はどのように行いますか?
ROVは、船舶、プラットフォーム、陸上の拠点など、適切な水上位置から投入されます。ミッション完了後は、パイロットが機体を水上まで帰還させ、チームが機体の大きさ、重量、展開条件に適した装置を用いて回収します。
投入・回収の計画にあたっては、水の状態、アクセス経路、利用可能なスペース、テザーの管理方法を考慮する必要があります。
15. ROVの運用には何人の人員が必要ですか?
必要な人数は、機体の種類、ミッションの内容、展開環境によって異なります。チームにはROVパイロット、テザーの管理担当者、点検、データ記録、追加機器の操作を担当する要員が含まれることが一般的です。
より複雑な運用では、さらに多くの技術者や支援要員が必要となる場合があります。
16. プロジェクトに適したROVを選ぶにはどうすればよいですか?
まず、最大運用深度、機体に実施させるタスク、搭載が必要な機器を検討してください。次に、以下の項目を評価することも重要です:
- 水中の視界と海流の状況
- カメラ、照明、センサーに関する要件
- 搭載容量とツールとの互換性
- テザーの長さと展開条件
- 水上で利用可能なスペースと人員
- データ記録および報告の要件
Pelagixでは、ご利用可能なROVの選択肢についてご相談いただき、用途に適した構成をご提案するお手伝いをいたします。
17. PelagixのROVの見積もりを依頼するにはどうすればよいですか?
導入を予定している用途、運用深度、場所、必要なセンサーやツール、その他のプロジェクト要件を添えて、Pelagixまでお問い合わせください。これらの情報を基に、チームが適切なモデルを推奨し、見積書を作成いたします。


