深海AUVソリューション:高度な海洋測量マッピング&海底検査
News Details
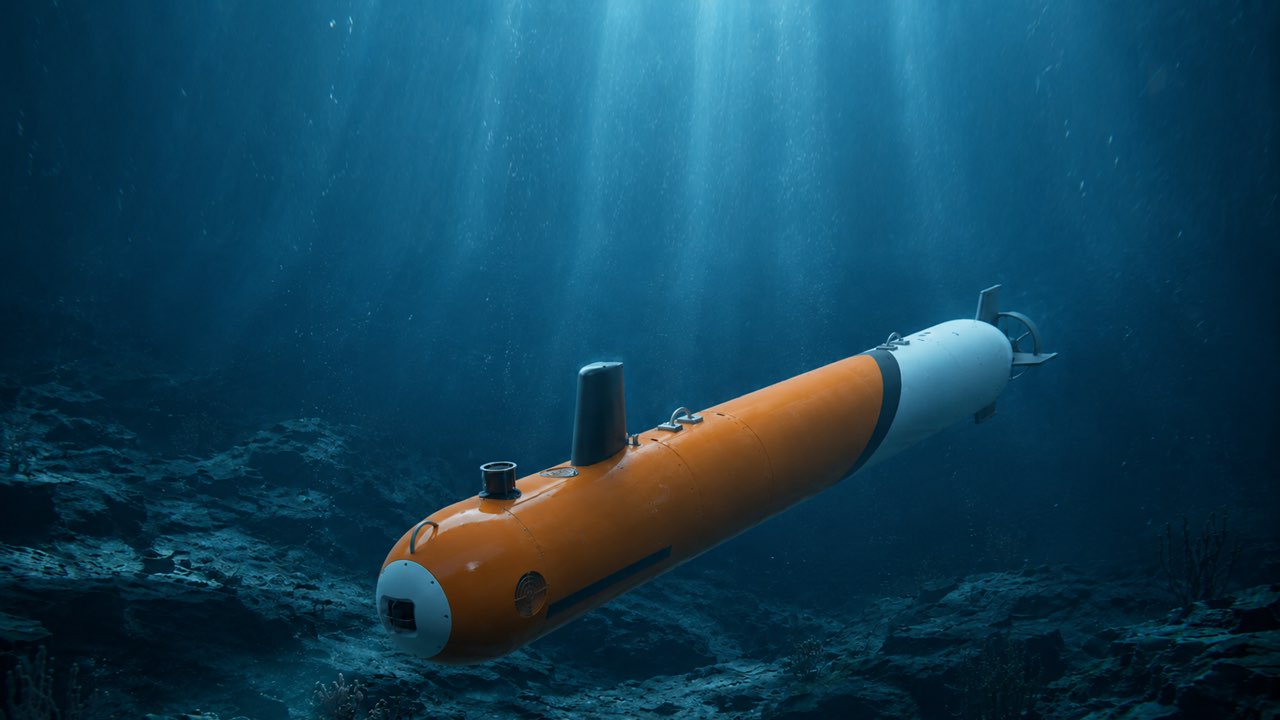
海洋探査がより深く、より過酷な海洋環境へと進むにつれ、従来の海底検査および測量方法はコスト、安全性、運用制約の点で大きな課題に直面しています。現代の自律型水中航走体(AUV)技術は、海底測量、海洋研究、洋上エネルギー監視の実施方法を再定義しています。
最大6000メートルの深海環境向けに設計された産業用AUVは、継続的な水上支援なしで精密なミッションを実行するために必要な搭載能力、構造的完全性、インテリジェントなナビゲーションを提供します。
技術仕様:深海探査AUVプラットフォーム
以下の参照表は、6000メートル耐圧AUVシステムの主要パラメータを強調しています:
| パラメータカテゴリ | 仕様&運用基準 |
| 業界&用途 | 深海探査&海洋学研究 |
| 運用地域 | 世界展開(中国、ドイツ、ノルウェー、米国、ブラジル) |
| 運用条件 | 最大6000メートルの深海、極端な水圧、低温、視界ゼロの動的海流 |
| 対象製品ライン | AUV-600深海探査(6000メートル耐深度) |
| 主要プロジェクト範囲 | 深海測深図作成、海底地質調査、海洋学研究文書化 |
| 実行方法 | 事前計画された音響ウェイポイントによる自律巡航、単眼視覚誘導ドッキング、長距離ナビゲーション、AI支援小目標認識、リアルタイムデータテレメトリ |
| 統合搭載機器 | CTDセンサー、音響マルチビーム測深ソナー、高推力スラスター、深海防水パケット、海洋電磁結合モジュール |
| エンジニアリング要件 | 6000メートル耐圧船体、耐海水電子機器、測量級マッピング精度 |
モジュラー深海AUVのコア運用優位性
1. 深海での測量級マッピング
海底マッピングAUVとして運用され、システムは超高解像度の海底地形を収集します。音響マルチビーム測深ソナーとCTDセンサーを統合することで、視界ゼロの環境で詳細な測深プロファイルと物理海洋学指標を同時に捕捉できます。
2. モジュラーAUVプラットフォームによる柔軟な構成
現代の海底ミッションは多用途の搭載機器統合を要求します。モジュラーAUVプラットフォームは、6000メートル耐圧船体の構造的改造を必要とせずに、海洋電磁結合モジュールやカスタマイズされたカメラパッケージなどの科学的および産業用センサーの迅速な交換を可能にします。
3. 長時間持続性&長距離ナビゲーション
長時間持続性AUVとして構成され、プラットフォームは効率的な推進システムとAI支援ルート計画を組み合わせています。事前計画された音響ウェイポイントとリアルタイムテレメトリにより、遠隔海洋セクターでの長時間運用ウィンドウにわたる信頼性の高いミッション実行が保証されます。
4. 精密な洋上検査&目標認識
測深に加え、プラットフォームは洋上検査AUVとして機能します。統合されたAI視覚アルゴリズムにより海底での自動小目標認識が可能になり、単眼視覚誘導システムにより精密な海底ドッキングとデータ回収が容易になります。
典型的なミッション能力
-
水文学測量:海図作成、パイプラインルート調査、海底ハザード特定のための高密度測深データ収集。
-
海洋学研究:深海平原全体での物理海洋学データ収集(塩分、温度、深度プロファイル)。
-
海底地質調査:最大6000メートルの水深での多金属ノジュール、熱水噴出孔、構造的特徴の現地マッピング。
-
海底資産検査:水中ケーブル、エネルギーインフラストラクチャ、深水基礎の自律監視。
概要
高性能な水文学測量AUVを配備することで、総運用フットプリント、船舶日額料金、洋上暴露リスクが削減されます。6000メートルの耐深度、モジュラー搭載機器統合、高度なAI自律性を組み合わせることで、これらのシステムは世界的な海洋学研究と商業的海底測量のための堅牢なフレームワークを提供します。
詳細なプラットフォーム仕様、搭載機器オプション、パートナーシップに関する問い合わせは、Pelagixを訪問してください。


