AUVおよびROVプラットフォーム向け高効率水中スラスター
News Details

水中航走体は安定的、効率的、信頼性の高い移動が必要です。プラットフォームがAUV(自律型水中航走体)であれROV(遠隔操作型水中航走体)であれ、スラスターシステムは制御、電力消費、データ品質に直接影響を与えます。
高効率の海底スラスターは、エネルギー損失を抑えて航走体を移動させるのに役立ちます。また、長時間の作業時間、スムーズな操作、水中構造物付近での高い安定性をサポートします。海洋研究、海底測量、ダム点検、港湾作業、洋上風力発電施設点検、パイプライン点検を行うチームにとって、これは日常の運用を容易にし、費用対効果を高めることができます。
PALEGIXは、民生用水中アプリケーション向けにAUV、ROV、コアコンポーネント、センサー、ソフトウェアシステムを開発しています。水中スラスターメーカーとして、PALEGIXは実際の海洋タスクにおける実用的な性能に注力しています。
なぜスラスターの効率が重要なのか
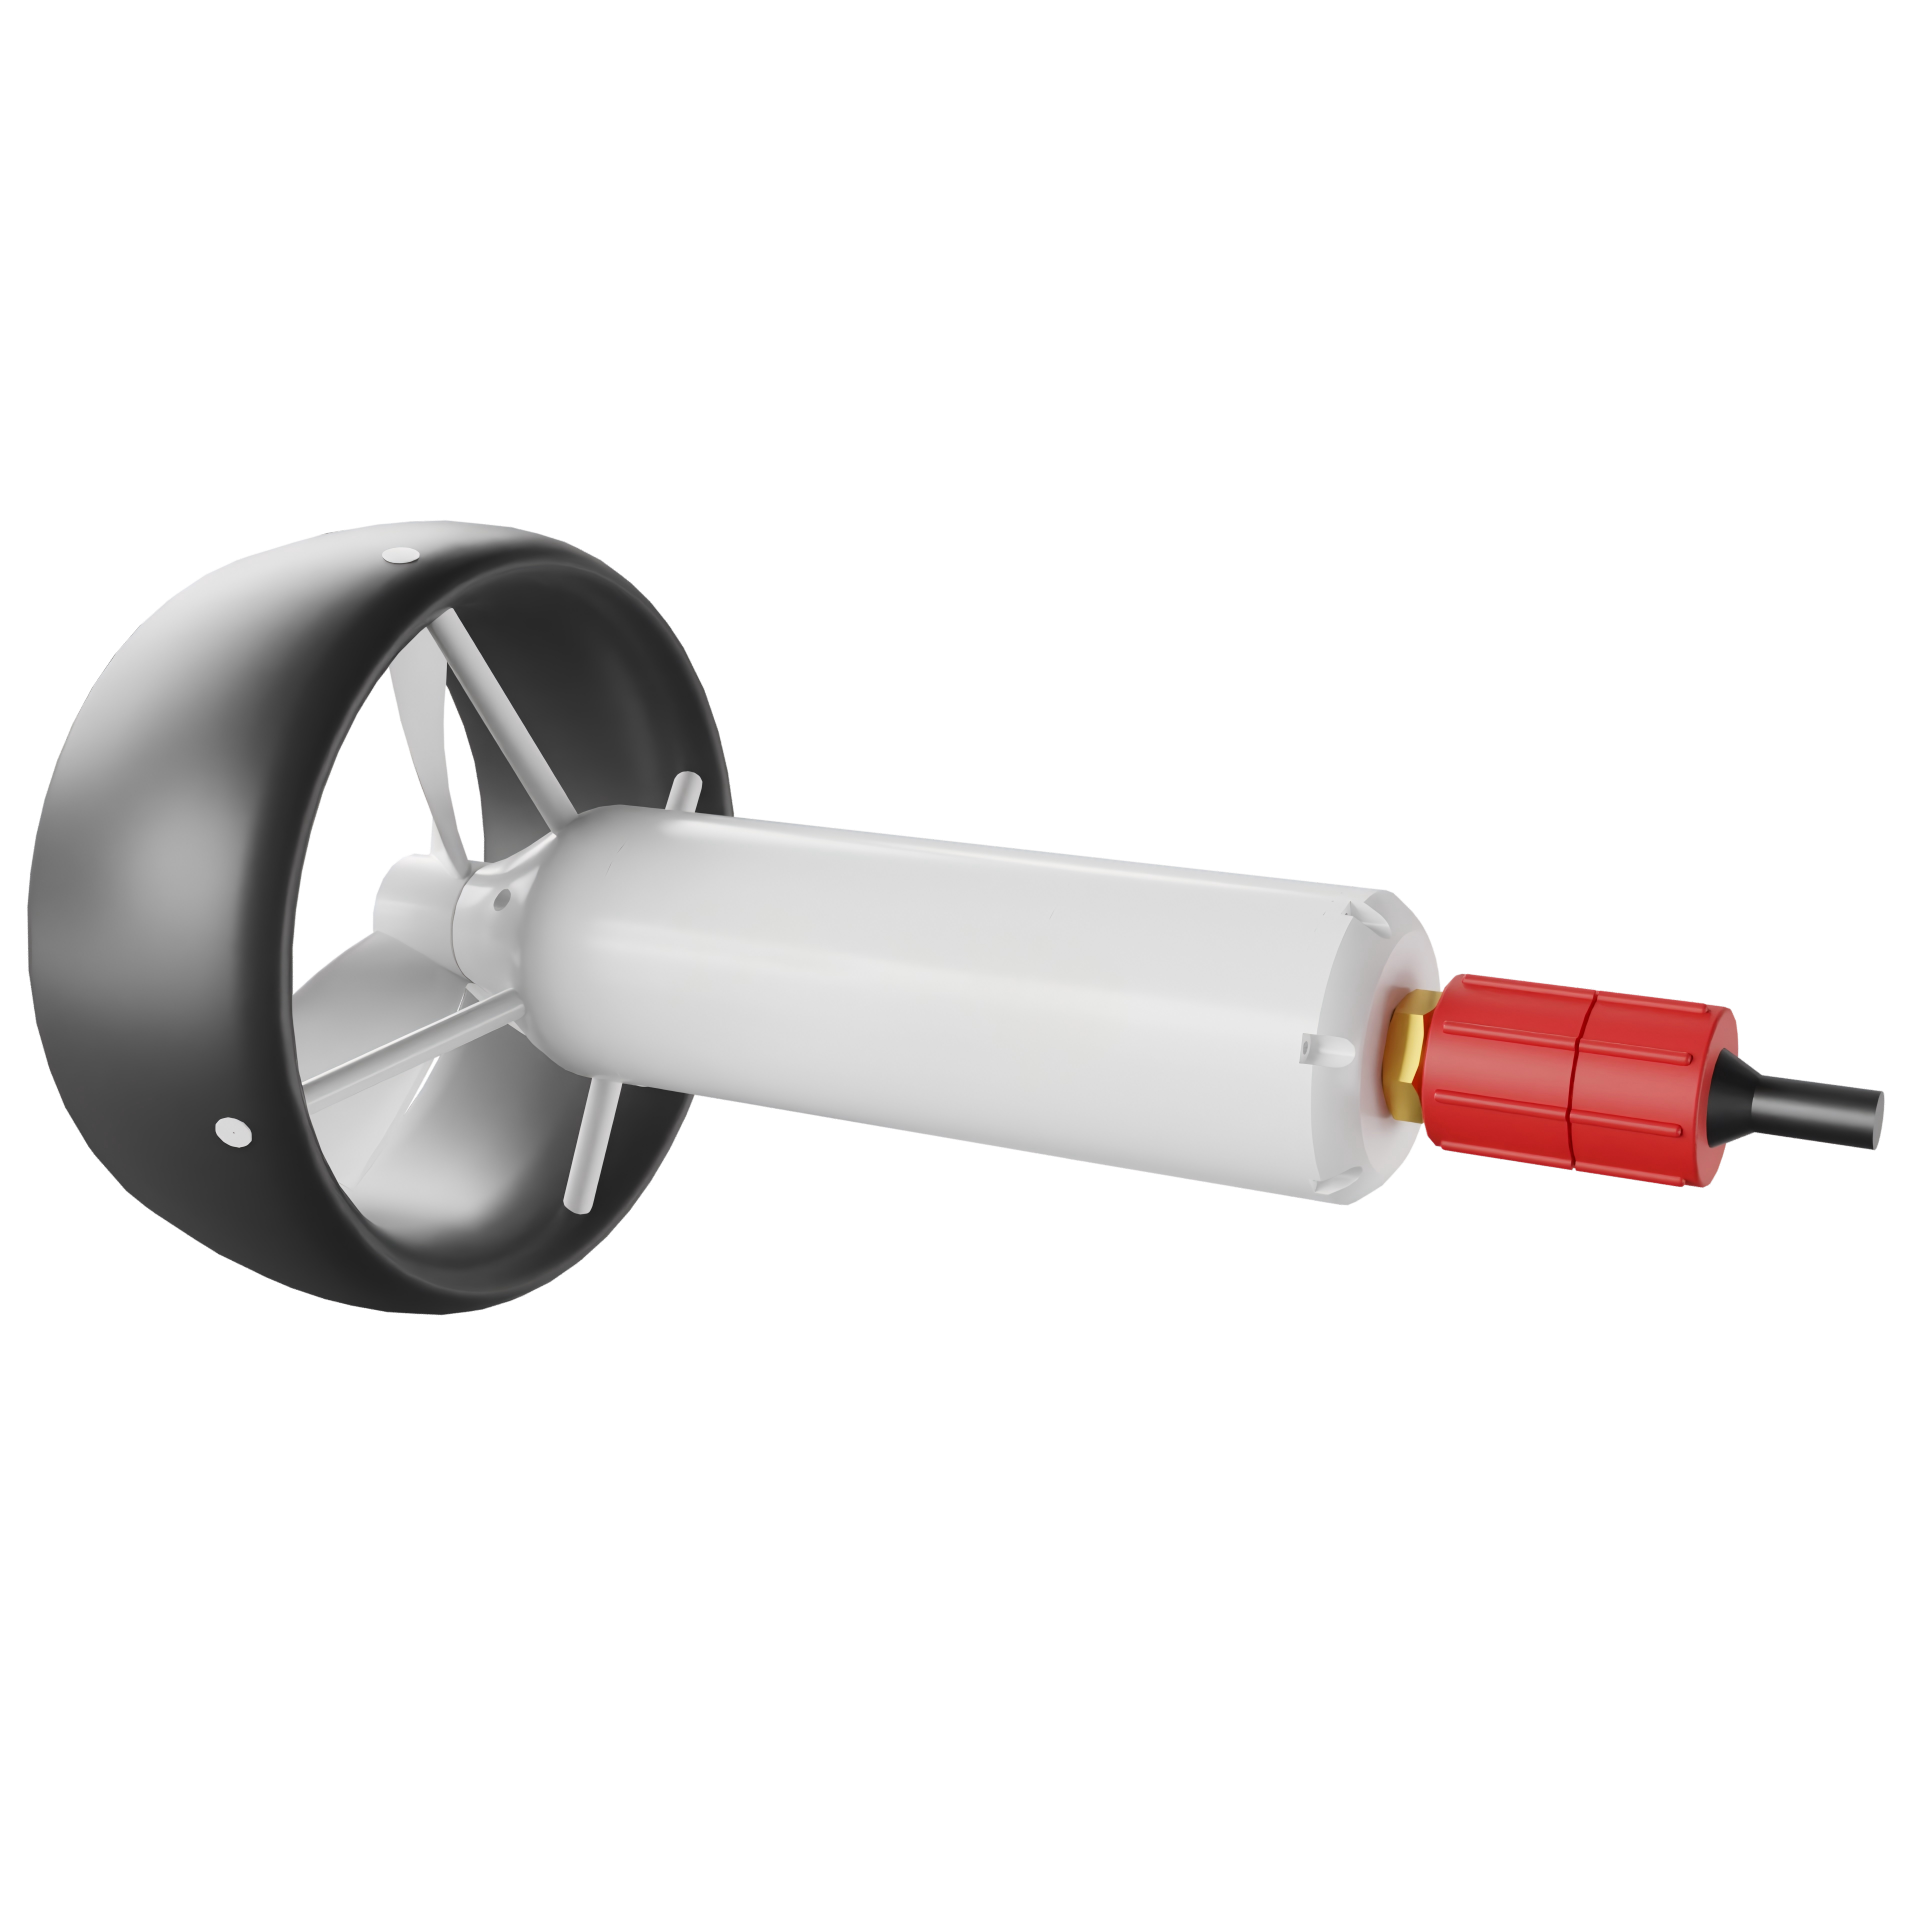
スラスターは電力を水中での移動力に変換します。システムが効率的でない場合、熱、抗力、振動としてより多くのエネルギーが損失します。その結果、航走体の稼働時間が短くなり、制御性能が低下する可能性があります。
対照的に、高効率の海底スラスターは電力をより効果的に使用します。これによりAUVやROVの稼働時間が長くなり、より高精度な移動が可能になります。また、電力システムの負荷も軽減されます。
AUVプラットフォームの場合、高効率はより長い測量ルートをサポートできます。ROVプラットフォームの場合、優れたROV推進力は、点検とデータ収集の間、オペレーターが安定した視界を維持するのに役立ちます。どちらの場合でも、効率的な推力はより良い結果をサポートします。
AUVプラットフォームにおけるスラスターの役割
AUVは通常の運用中、水面からのケーブルなしで動作します。そのため、電力消費は主要な設計要素です。システムのすべての部分を注意深く計画する必要があり、スラスターは最も重要な部分の1つです。
効率的なスラスターは、AUVが低い電力需要で水中を移動するのを助けます。これにより、海洋学的研究、海底測量、水中環境モニタリングのためのより長いルート、広い測量エリア、より良いミッション計画をサポートできます。
また、スムーズな推力はAUVが安定した経路を維持するのに役立ちます。これは、ソナーデータ、CTDデータ、海底画像、その他の科学的記録を収集する際に有用です。移動が安定していると、データはレビューと比較が容易になることが多いです。
ROVプラットフォームにおけるスラスターの役割
ROVは水面から制御され、点検、サンプリング、修理支援、近距離の水中タスクによく使用されます。オペレーターがリアルタイムで航走体を誘導するため、ROVの推進力は応答性が高く安定している必要があります。
強力なROV推進システムは、航走体が前進、後退、横方向移動、上下移動するのを助けます。また、カメラ、ライト、ソナー、ツールを使用している間、構造物付近でROVが位置を保持するのを助けます。
例えば、ダム点検や洋上風力発電基盤の点検中、オペレーターはゆっくり移動し、カメラを安定させる必要がある場合があります。よく設計されたスラスターシステムはこれを容易にします。また、長時間の作業中にオペレーターの疲労を軽減します。
ベクトルスラスターレイアウトとは何か
ベクトルスラスターレイアウトは、角度の付いたスラスターを使用して多方向の移動を実現します。航走体を前進または上昇させるだけでなく、複数方向からの推力を組み合わせることができます。
これにより、狭い空間での航走体の制御性が向上します。また、スムーズな横方向移動、旋回、安定したホバリングを可能にします。多くのROVにとって、ベクトルスラスター設計は水中構造物付近での高精度な操作をサポートするため有用です。
PALEGIXのROVプラットフォームには、民生用点検、環境モニタリング、水中データ収集向けに設計されたベクトル推進レイアウトを搭載したモデルが含まれています。この種の設計は、オペレーターが複雑な作業現場でより自信を持って移動するのを助けます。
高効率海底スラスターの主な特徴
スラスターを比較する際、購入者はサイズと推力値を超えて見る必要があります。優れたスラスターは、複数の分野でバランスの取れた性能を提供する必要があります。
重要な特徴には以下が含まれます:
低電力消費での高推力出力。
計画された作業深度での安定した性能。
低速から高速までのスムーズな速度制御。
センサーと画像データを改善するための低振動。
長期間の水中使用に耐える強力なシール。
海洋環境に適した耐食性材料。
容易な洗浄、保守、交換。
航走体制御システムとの良好な互換性。
これらの特徴が組み合わさることで、スラスターはテスト環境だけでなく現場作業でも良好な性能を発揮します。
ペイロードとタスクニーズに応じたスラスターの選定
適切なスラスターは、航走体のサイズ、ペイロード、深度、テザーの抗力、作業種別に依存します。軽微な点検に使用される小型ROVは、コンパクトで効率的なセットアップを必要とする場合があります。カメラ、ソナー、ツールを搭載した大型ROVは、より大きな推力と強力な制御を必要とする場合があります。
AUVの場合、スラスターの選定は計画されたルートとバッテリーサイズにも一致させる必要があります。航走体が長距離を移動する必要がある場合、効率はさらに重要になります。詳細なデータ収集のために低速で移動する必要がある場合、微細な速度制御が重要になります。
さらに、ペイロードの変更はバランスと移動に影響を与える可能性があります。追加のセンサーやツールが装着された場合でも、スラスターシステムは航走体を安定させ続ける必要があります。そのため、購入者は推進システムとペイロードを併せて検討する必要があります。
スラスター設計がデータ品質に与える影響
移動品質は水中で収集されるデータに影響を与える可能性があります。航走体が揺れたり、ドリフトしたり、速すぎる速度で移動したりすると、画像がぼやけ、センサーの読み取り値が不安定になる可能性があります。
優れたROV推進システムはスムーズな動きをサポートします。オペレーターがカメラとセンサーを適切な角度に保つのを助けます。また、安定したAUVスラスターセットアップは、航走体が計画された測量ラインをより高精度に追従するのを助けます。
これは特に海底測量、水中構造物点検、海洋環境モニタリング、科学研究に有用です。より良い移動は多くの場合、より良いデータにつながります。
B2B購入者がスラスターを選択する前に問うべきこと
スラスターまたは完全なAUV/ROVプラットフォームを選択する前に、購入者は明確なプロジェクトプロファイルを作成する必要があります。
有用な質問には以下が含まれます:
どの種類の航走体がスラスターを使用しますか?
計画された作業深度は何ですか?
プラットフォームはどのようなペイロードを搭載しますか?
システムは静かな水域、海流、または閉鎖的な空間で動作しますか?
高精度なホバリングが必要ですか?
各運用はどのくらいの期間継続すべきですか?
利用可能な電源は何ですか?
現場での保守はどれほど容易ですか?
どのような予備部品とサポートが利用可能ですか?
これらの質問は、サプライヤーが実際の作業ニーズに合ったシステムを推奨するのに役立ちます。
なぜPALEGIXを水中スラスターメーカーとして選ぶべきか
PALEGIXはAUV、ROV、水中コンポーネント、センサー、ソフトウェアシステムにわたって事業を展開しています。このフルシステムの経験により、チームはプラットフォーム全体と良好に連携するスラスターを設計することができます。
スラスターを個別の部品として扱うのではなく、PALEGIXは航走体の形状、ペイロード、制御ソフトウェア、電力需要、現場での使用を考慮します。これにより、安定性、効率性、長期的な信頼性が向上します。
購入者にとって、これはシステム計画から現場運用までのより良いサポートを意味します。また、プロジェクトニーズが変化した場合の将来のアップグレードを容易にします。
効率的なスラスターでより良いAUVおよびROVプラットフォームを構築しよう
高効率の海底スラスターは、信頼性の高い水中航走体に不可欠な要素です。移動性を向上させ、稼働時間を延長し、制御性能を向上させ、チームがより明確なデータを収集するのを助けます。
A


