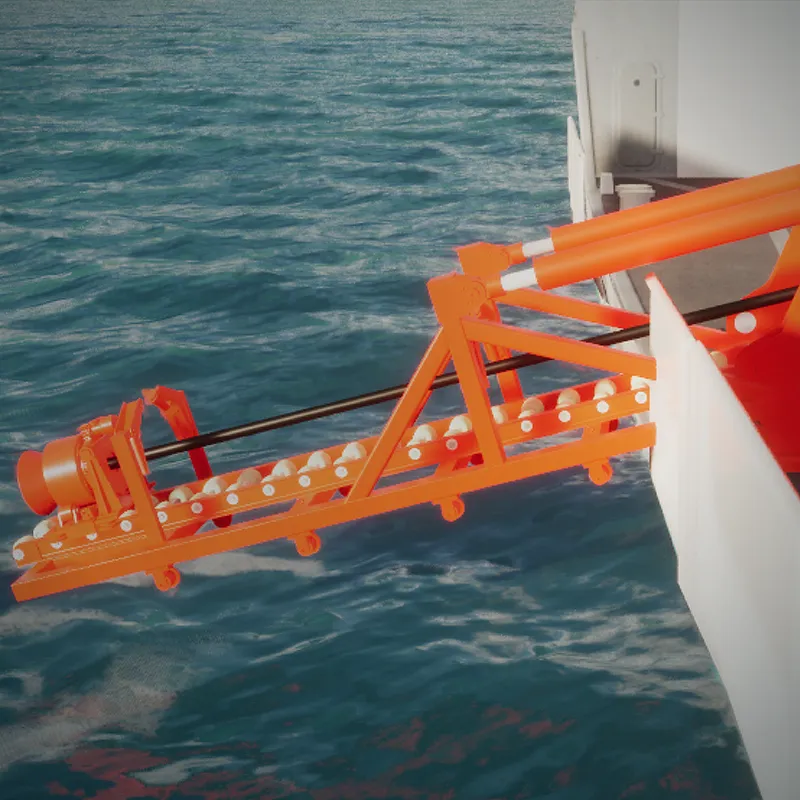
海洋無人プラットフォームシミュレーション訓練システム
製品情報です
ブランド:
パレジックス


AUV、ROVおよびUSV運用のための包括的デジタルツイン&インタラクティブトレーニングソリューション
The 海洋無人プラットフォームシミュレーショントレーニングシステムは、高忠実度のデジタルツインモデルによって駆動されるモジュール式でスケーラブルなアーキテクチャを特徴としています。自律型水中航走体(AUV)、遠隔操作型潜水機(ROV)、無人表面艇(USV)向けに特別に設計されたこのプラットフォームは、現実世界の運用ワークフロー、センサー診断、動的な環境相互作用を正確に再現します。
オペレータートレーニングであれ教育デモンストレーションであれ、このシステムは単一車両およびマルチエージェントスワームミッションの両方に対し、没入型の物理ベース環境を提供します。
主な製品の利点
-
海洋無人アーキテクチャ向けに最適化:
AUV、ROV、USVプラットフォーム向けに特別に設計されています。ミッション計画のために電子航海図(ENC)を完全に統合し、現実世界の制御ロジック、データ伝送プロトコル、運用ワークフローとの正確な整合性を確保します。
-
拡張可能で高精度なモデルライブラリ:
包括的な機器、センサー、海洋物理学モデルがプリロードされています。柔軟なプラグイン統合、リアルタイムパラメータ調整、カスタマイズされた運用条件に適合させるための二次開発をサポートします。
-
フォトリアリスティック3D海洋可視化エンジン:
高度な3Dレンダリングエンジンによって、動的な海洋波、測深海底地形、水中霧効果などの複雑な海洋環境をリアルにシミュレートします。プラットフォームの姿勢、センサー診断、ソナー/テレメトリーデータをリアルタイムで視覚的に表示します。
-
マルチエージェントスワーム協調シミュレーション:
複雑なマルチプラットフォーム編成、広域検索・回収、調整された迎撃/包囲作戦をシミュレートでき、高度なマルチ車両戦術トレーニング要件を満たします。
おすすめ商品
推奨製品です


