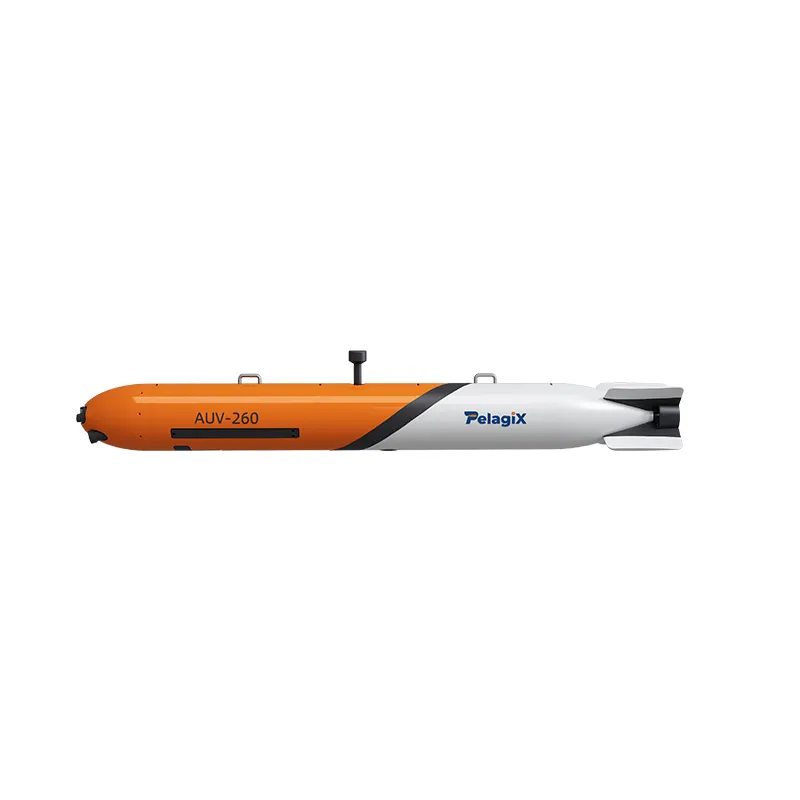
AUV-260 小型AUV | 海洋応用向け深潜水自律型水中航走体
製品情報です
ブランド:
パレジックス
モデル:
AUV-260


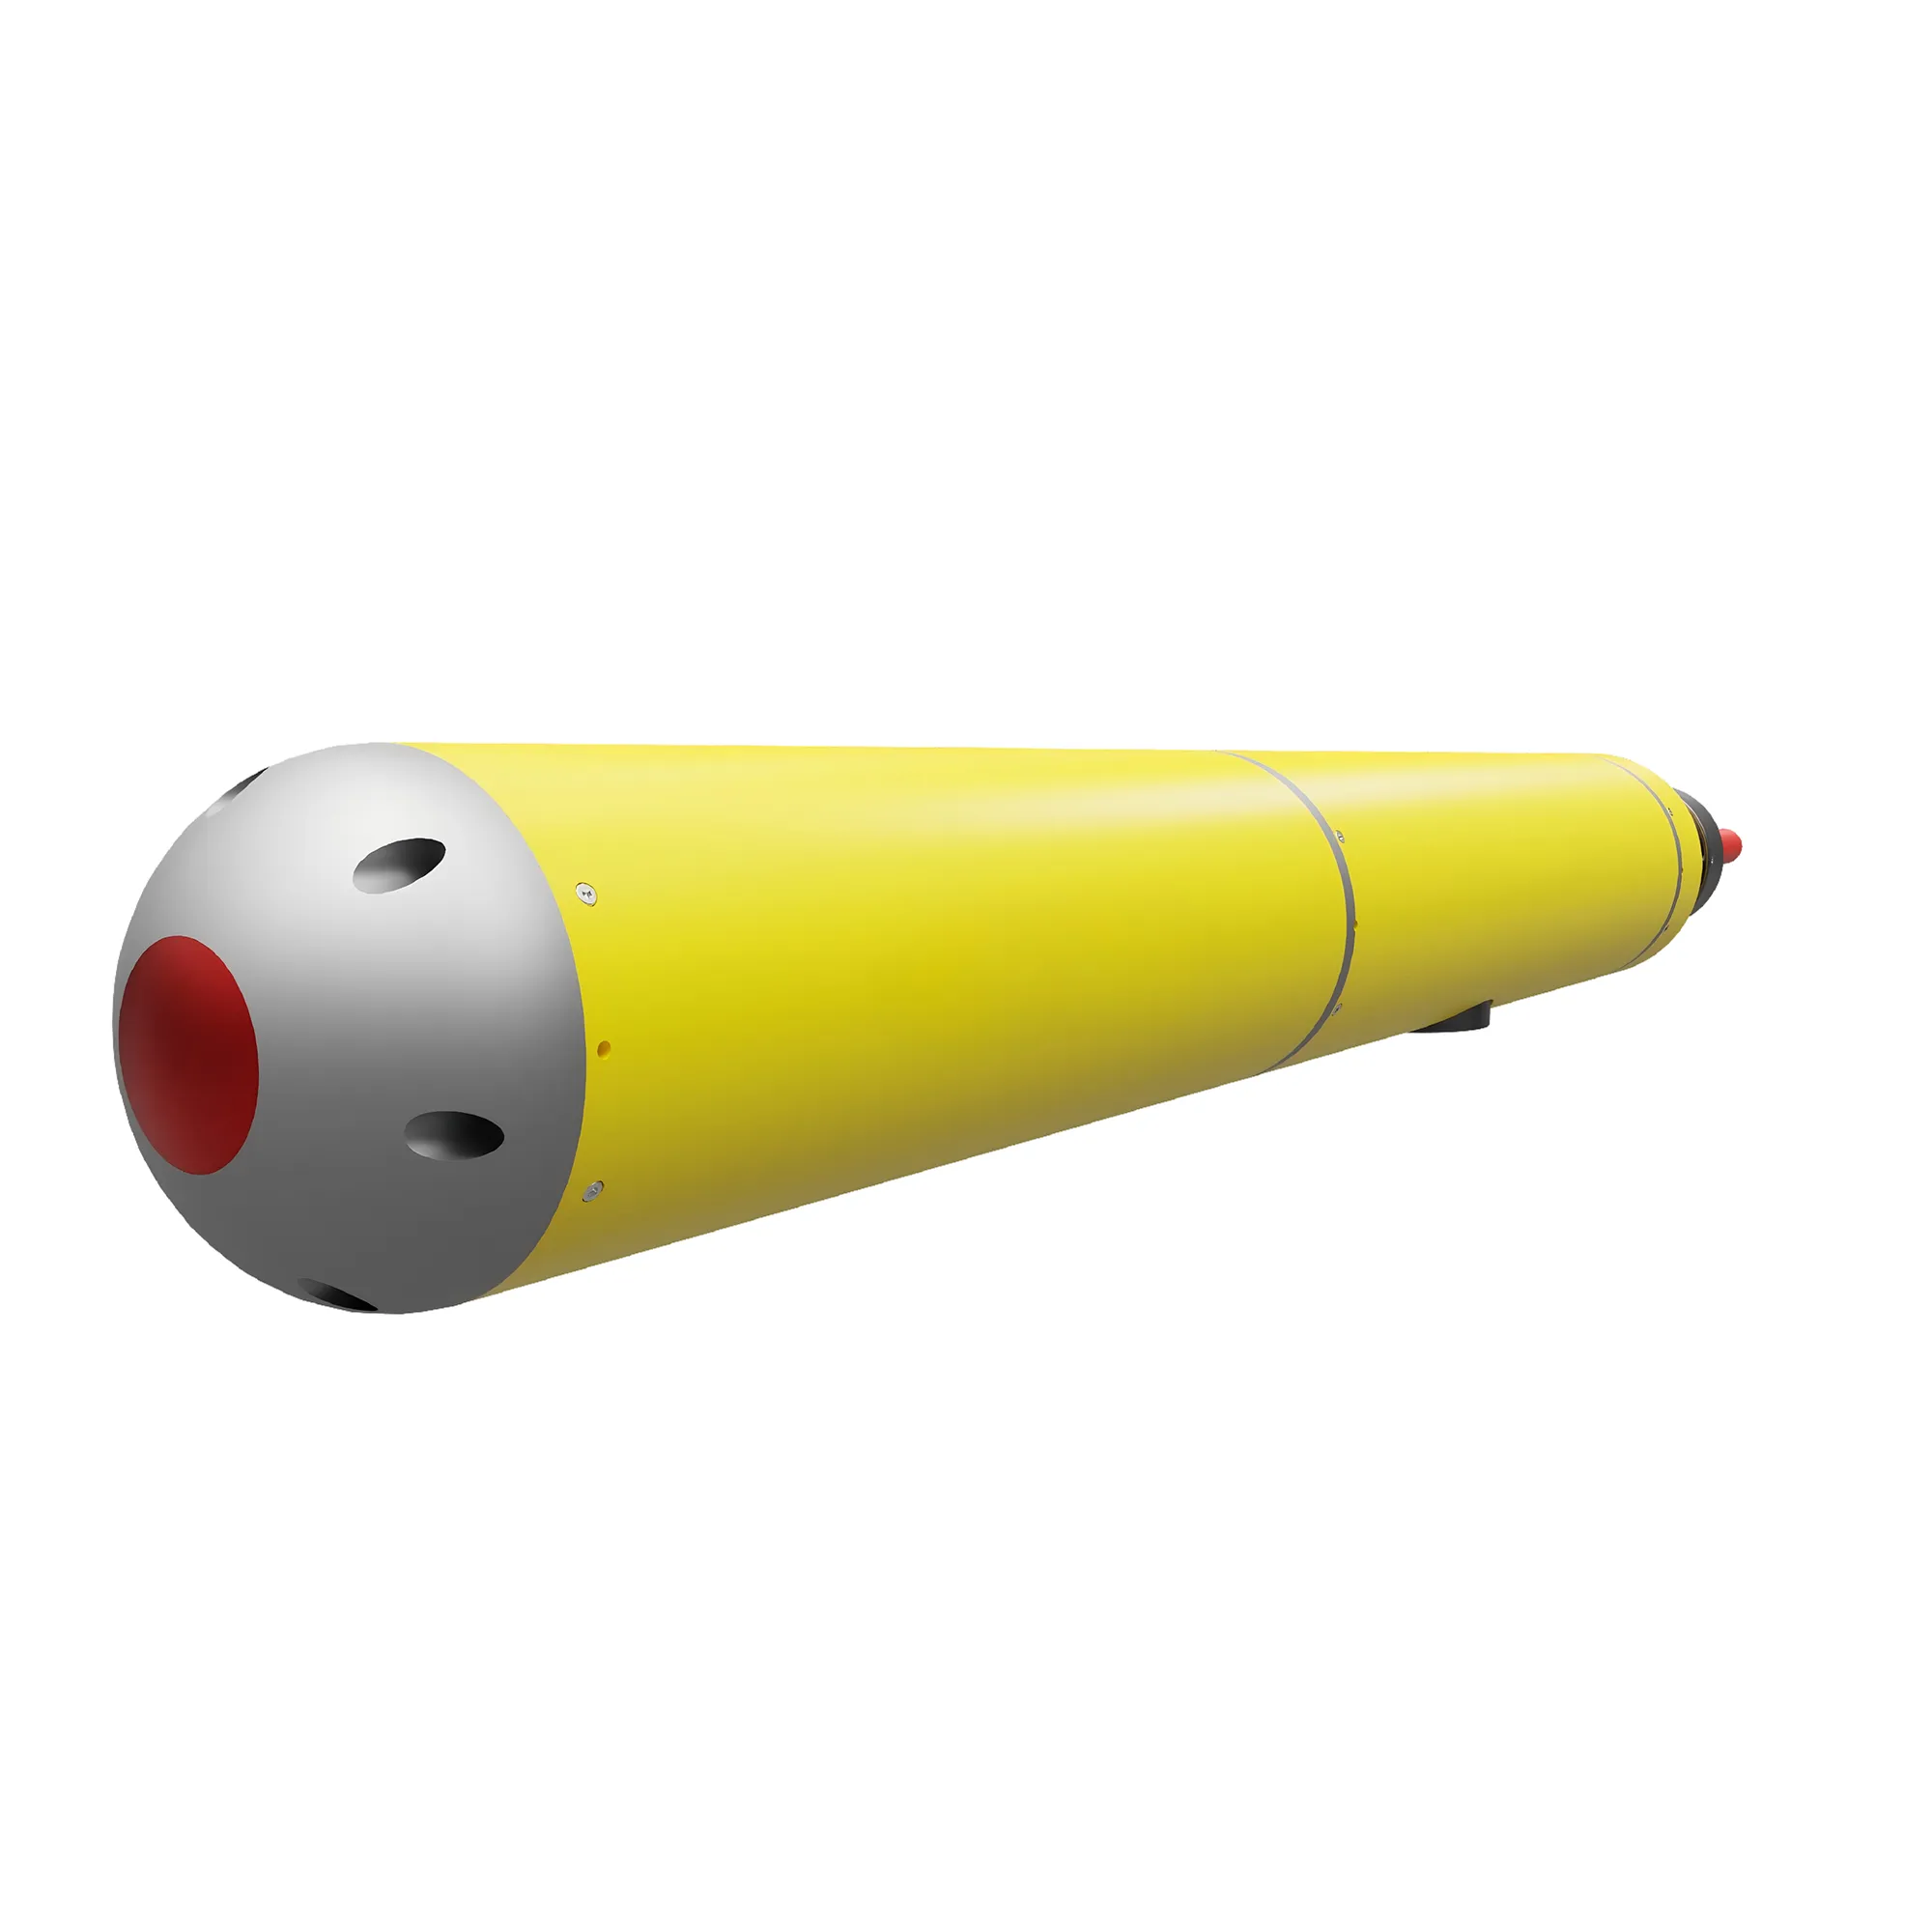
The AUV-260 Small AUVは、水深の深い海洋調査、水中検査、海洋学研究アプリケーション向けに設計されたプロフェッショナルな自律型水中航走体(AUV)です。
最適化された電子制御アーキテクチャ、高度なナビゲーションシステム、強化されたペイロード容量を備えるAUV-260は、大面積の海洋データ収集と複雑な水中作業のための強力な水中プラットフォームを提供します。
最大動作深度500メートルを持つAUV-260は、科学研究、海洋工学検査、海洋環境モニタリング、水中測量アプリケーションに適しています。
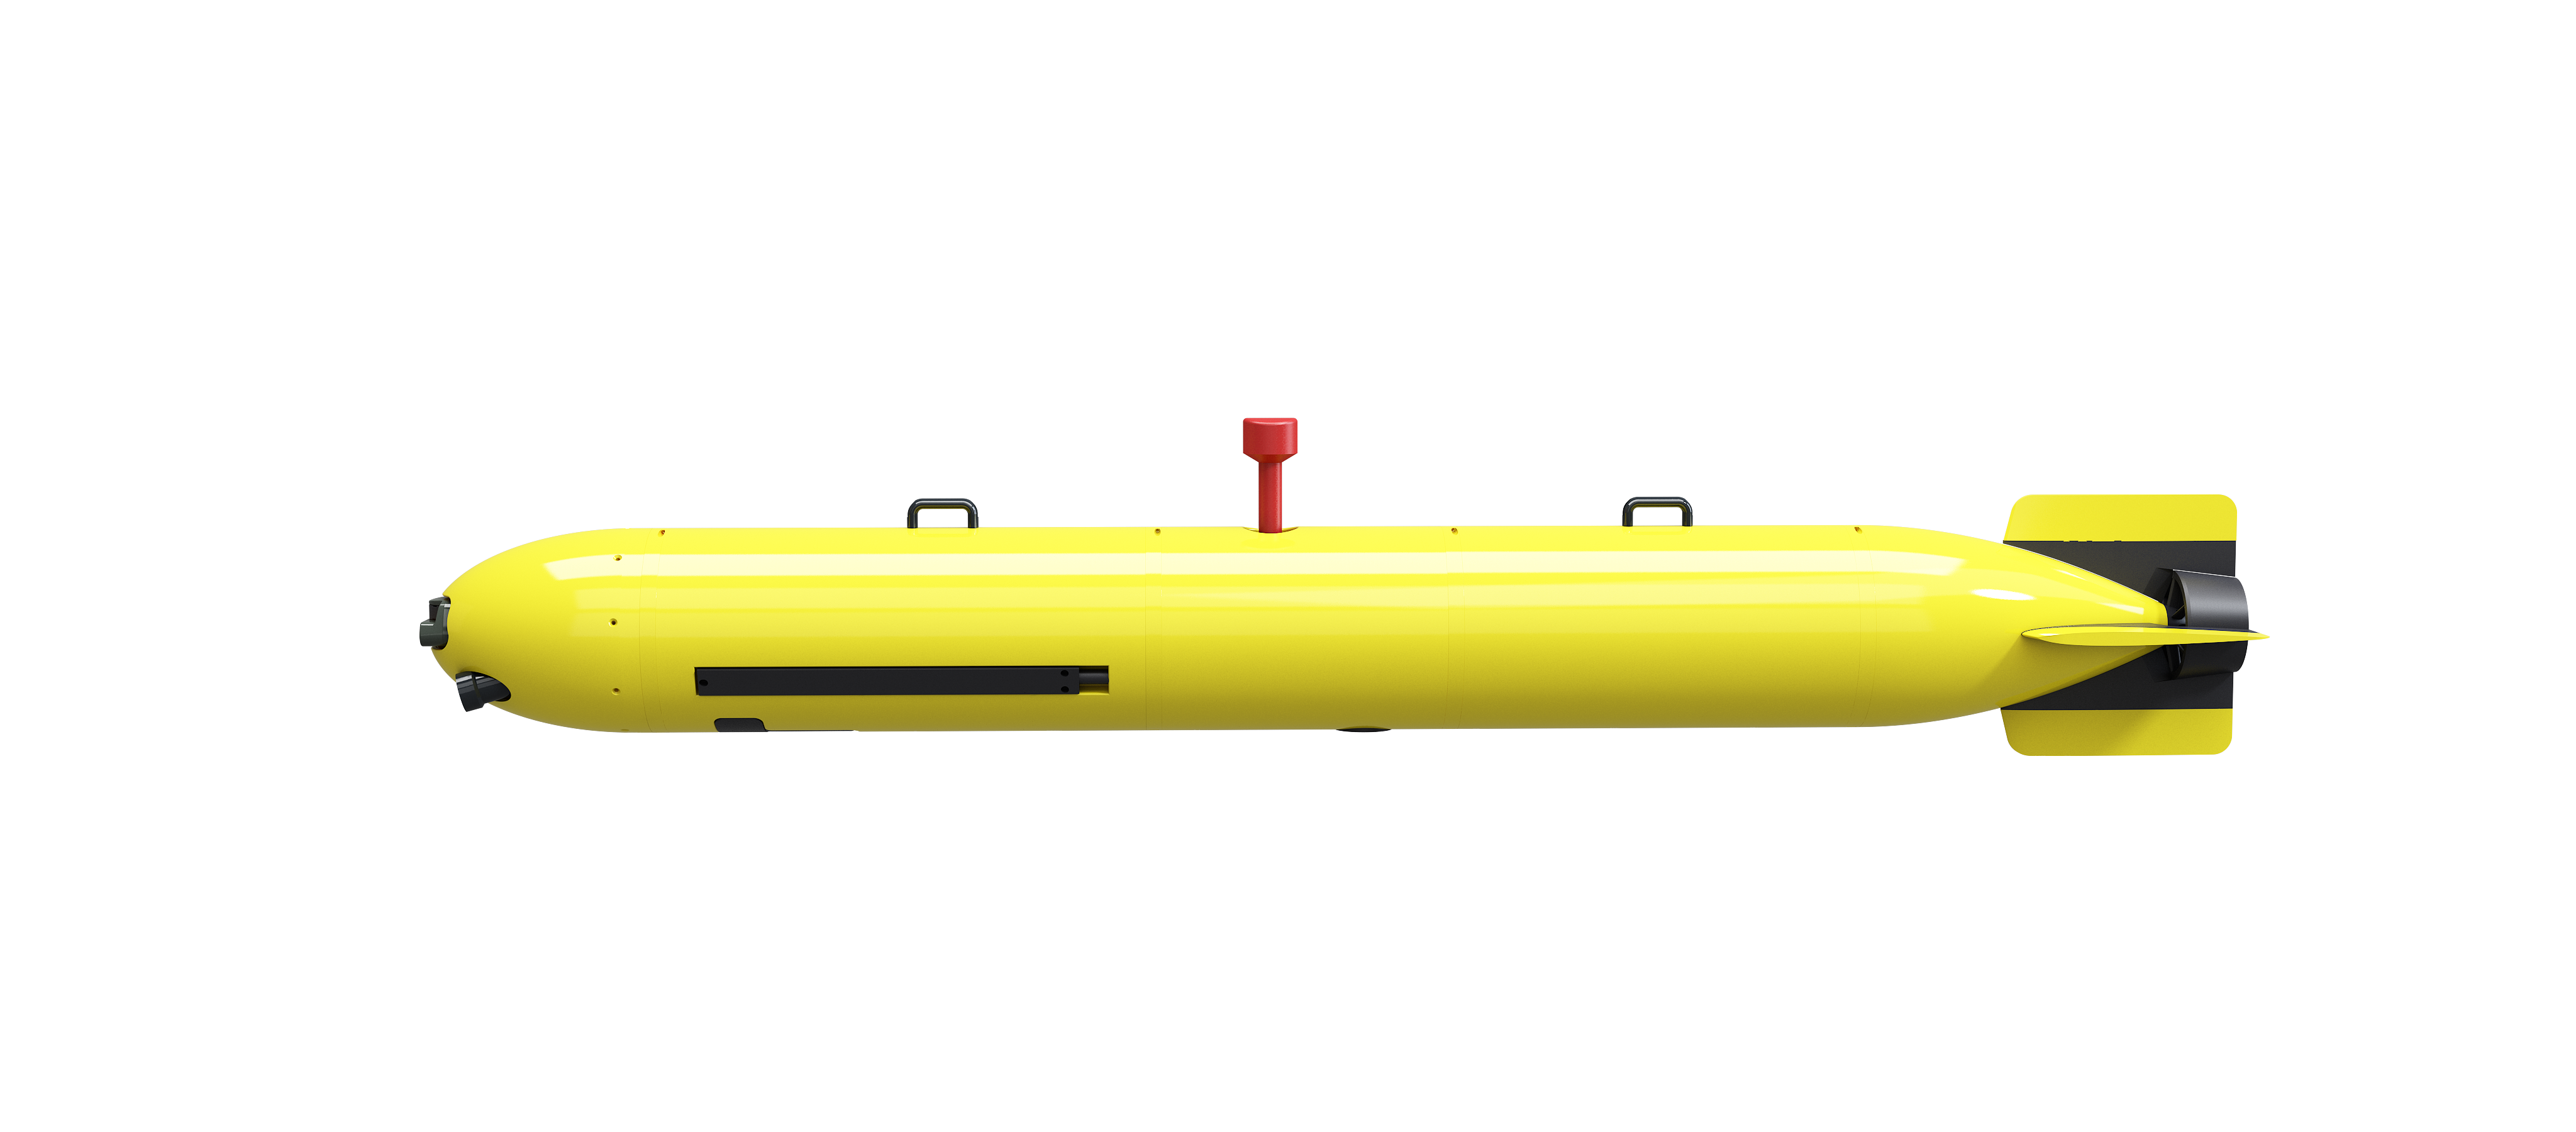
製品パラメータ
| パラメータ | 仕様 |
| 車両タイプ | 自律型水中航走体(AUV) |
| 物理サイズ | Φ260mm × 2.5m |
| 重量 | 100kg(標準) |
| ペイロード容量 | 20kg |
| 最大動作深度 | 500m |
| 速度範囲 | 1–6ノット |
| 航続時間 | 12時間(3ノット) |
| 推進システム | プロペラ推進 + クロスラダー制御 |
| ナビゲーションシステム | INS + DVL + GNSS + USBL統合ナビゲーション |
| ナビゲーション精度 | 範囲の0.3% / 0.5% / 1%より優れる(カスタマイズ可能) |
| 通信 | UHF、WiFi、4G、AIS、衛星(オプション)、音響通信(オプション) |
| 制御システム | 視覚HMIを備えたインテリジェントソフトウェア制御システム |
| 移動モード | 自律航行、追跡、障害物回避、リモートコントロール |
| ペイロードインターフェース | モジュラーセンサー拡張 |
おすすめ商品
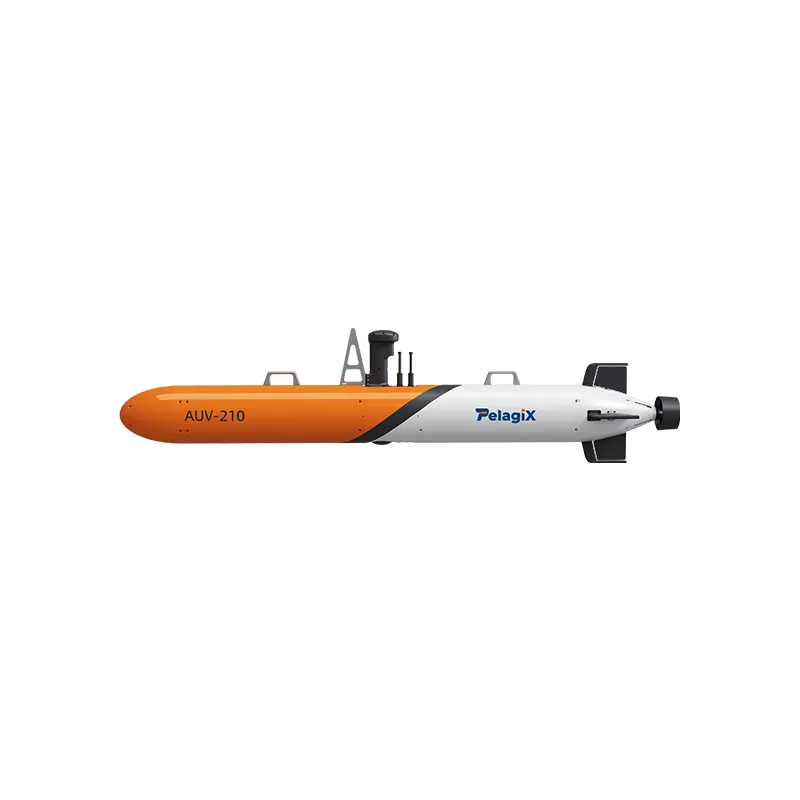
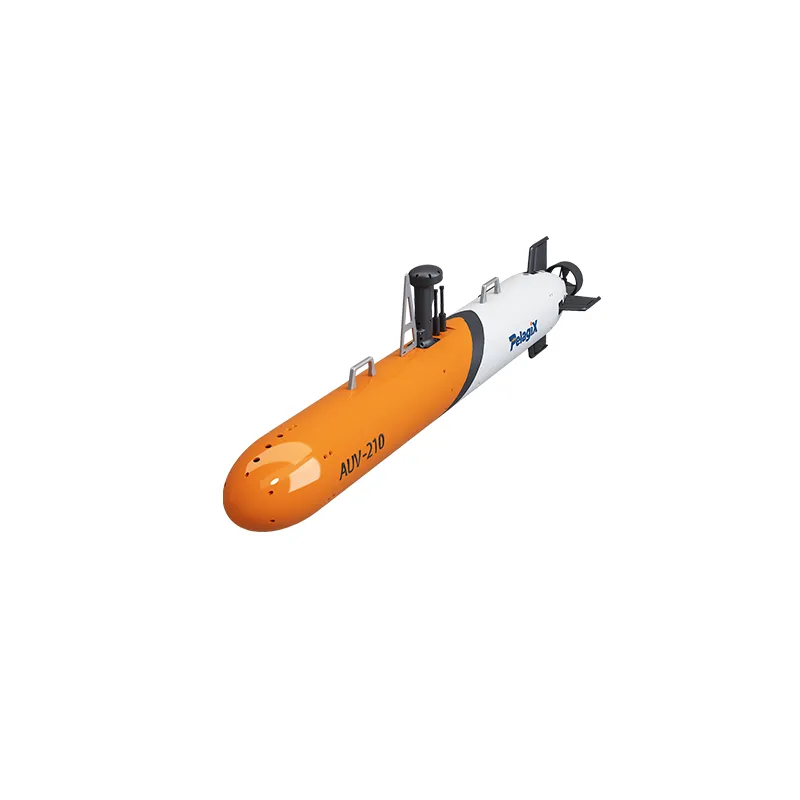
AUV-210小型AUV|海洋調査用コンパクト自律型水中航走体
AUV-210 Small AUVは、精密な航法、モジュール式ペイロード統合、および海洋調査、検査、研究用途における信頼性の高い性能を特徴とするコンパクトな自律型水中航走体です。
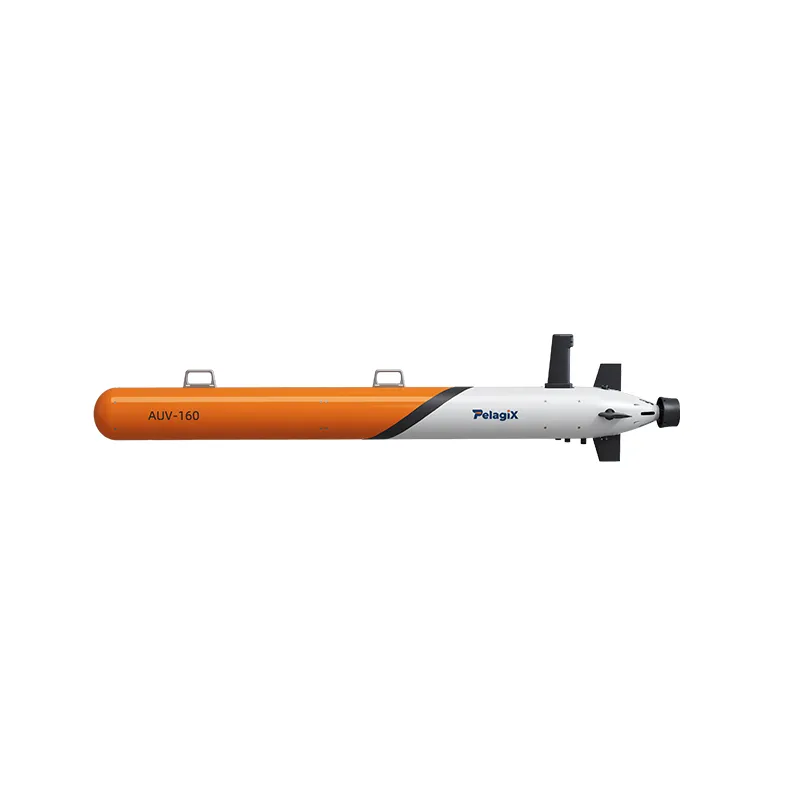
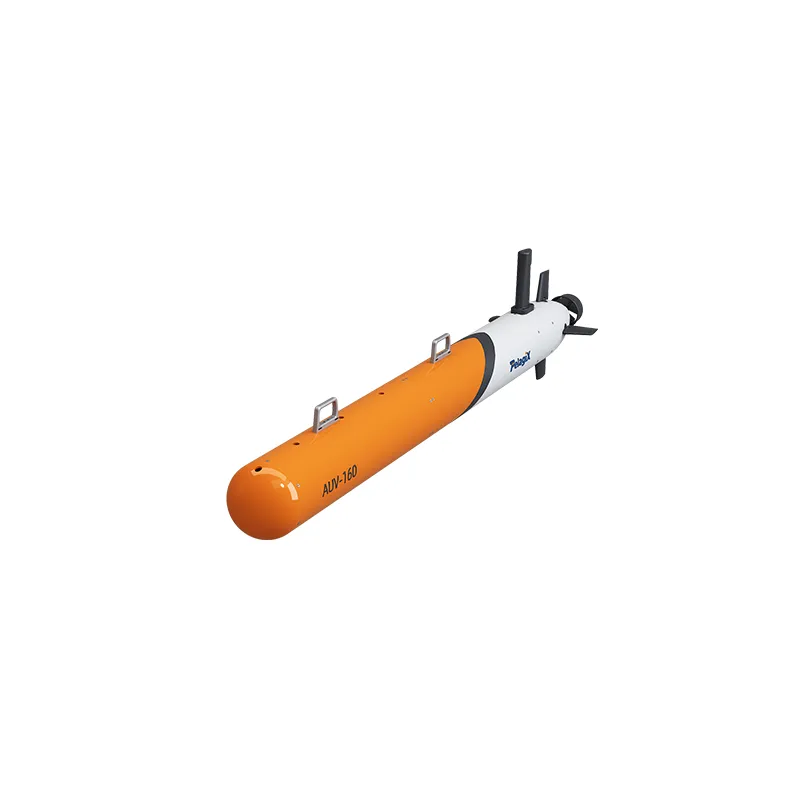
AUV-160 マイクロAUV | 海洋応用向け知的自律型水中航走体
AUV-160 Micro AUVは、モジュール設計、高度なナビゲーション、柔軟なペイロード統合を特徴とする知的自律型水中航走体で、海洋調査、海洋監視、測図、研究用途に適しています。
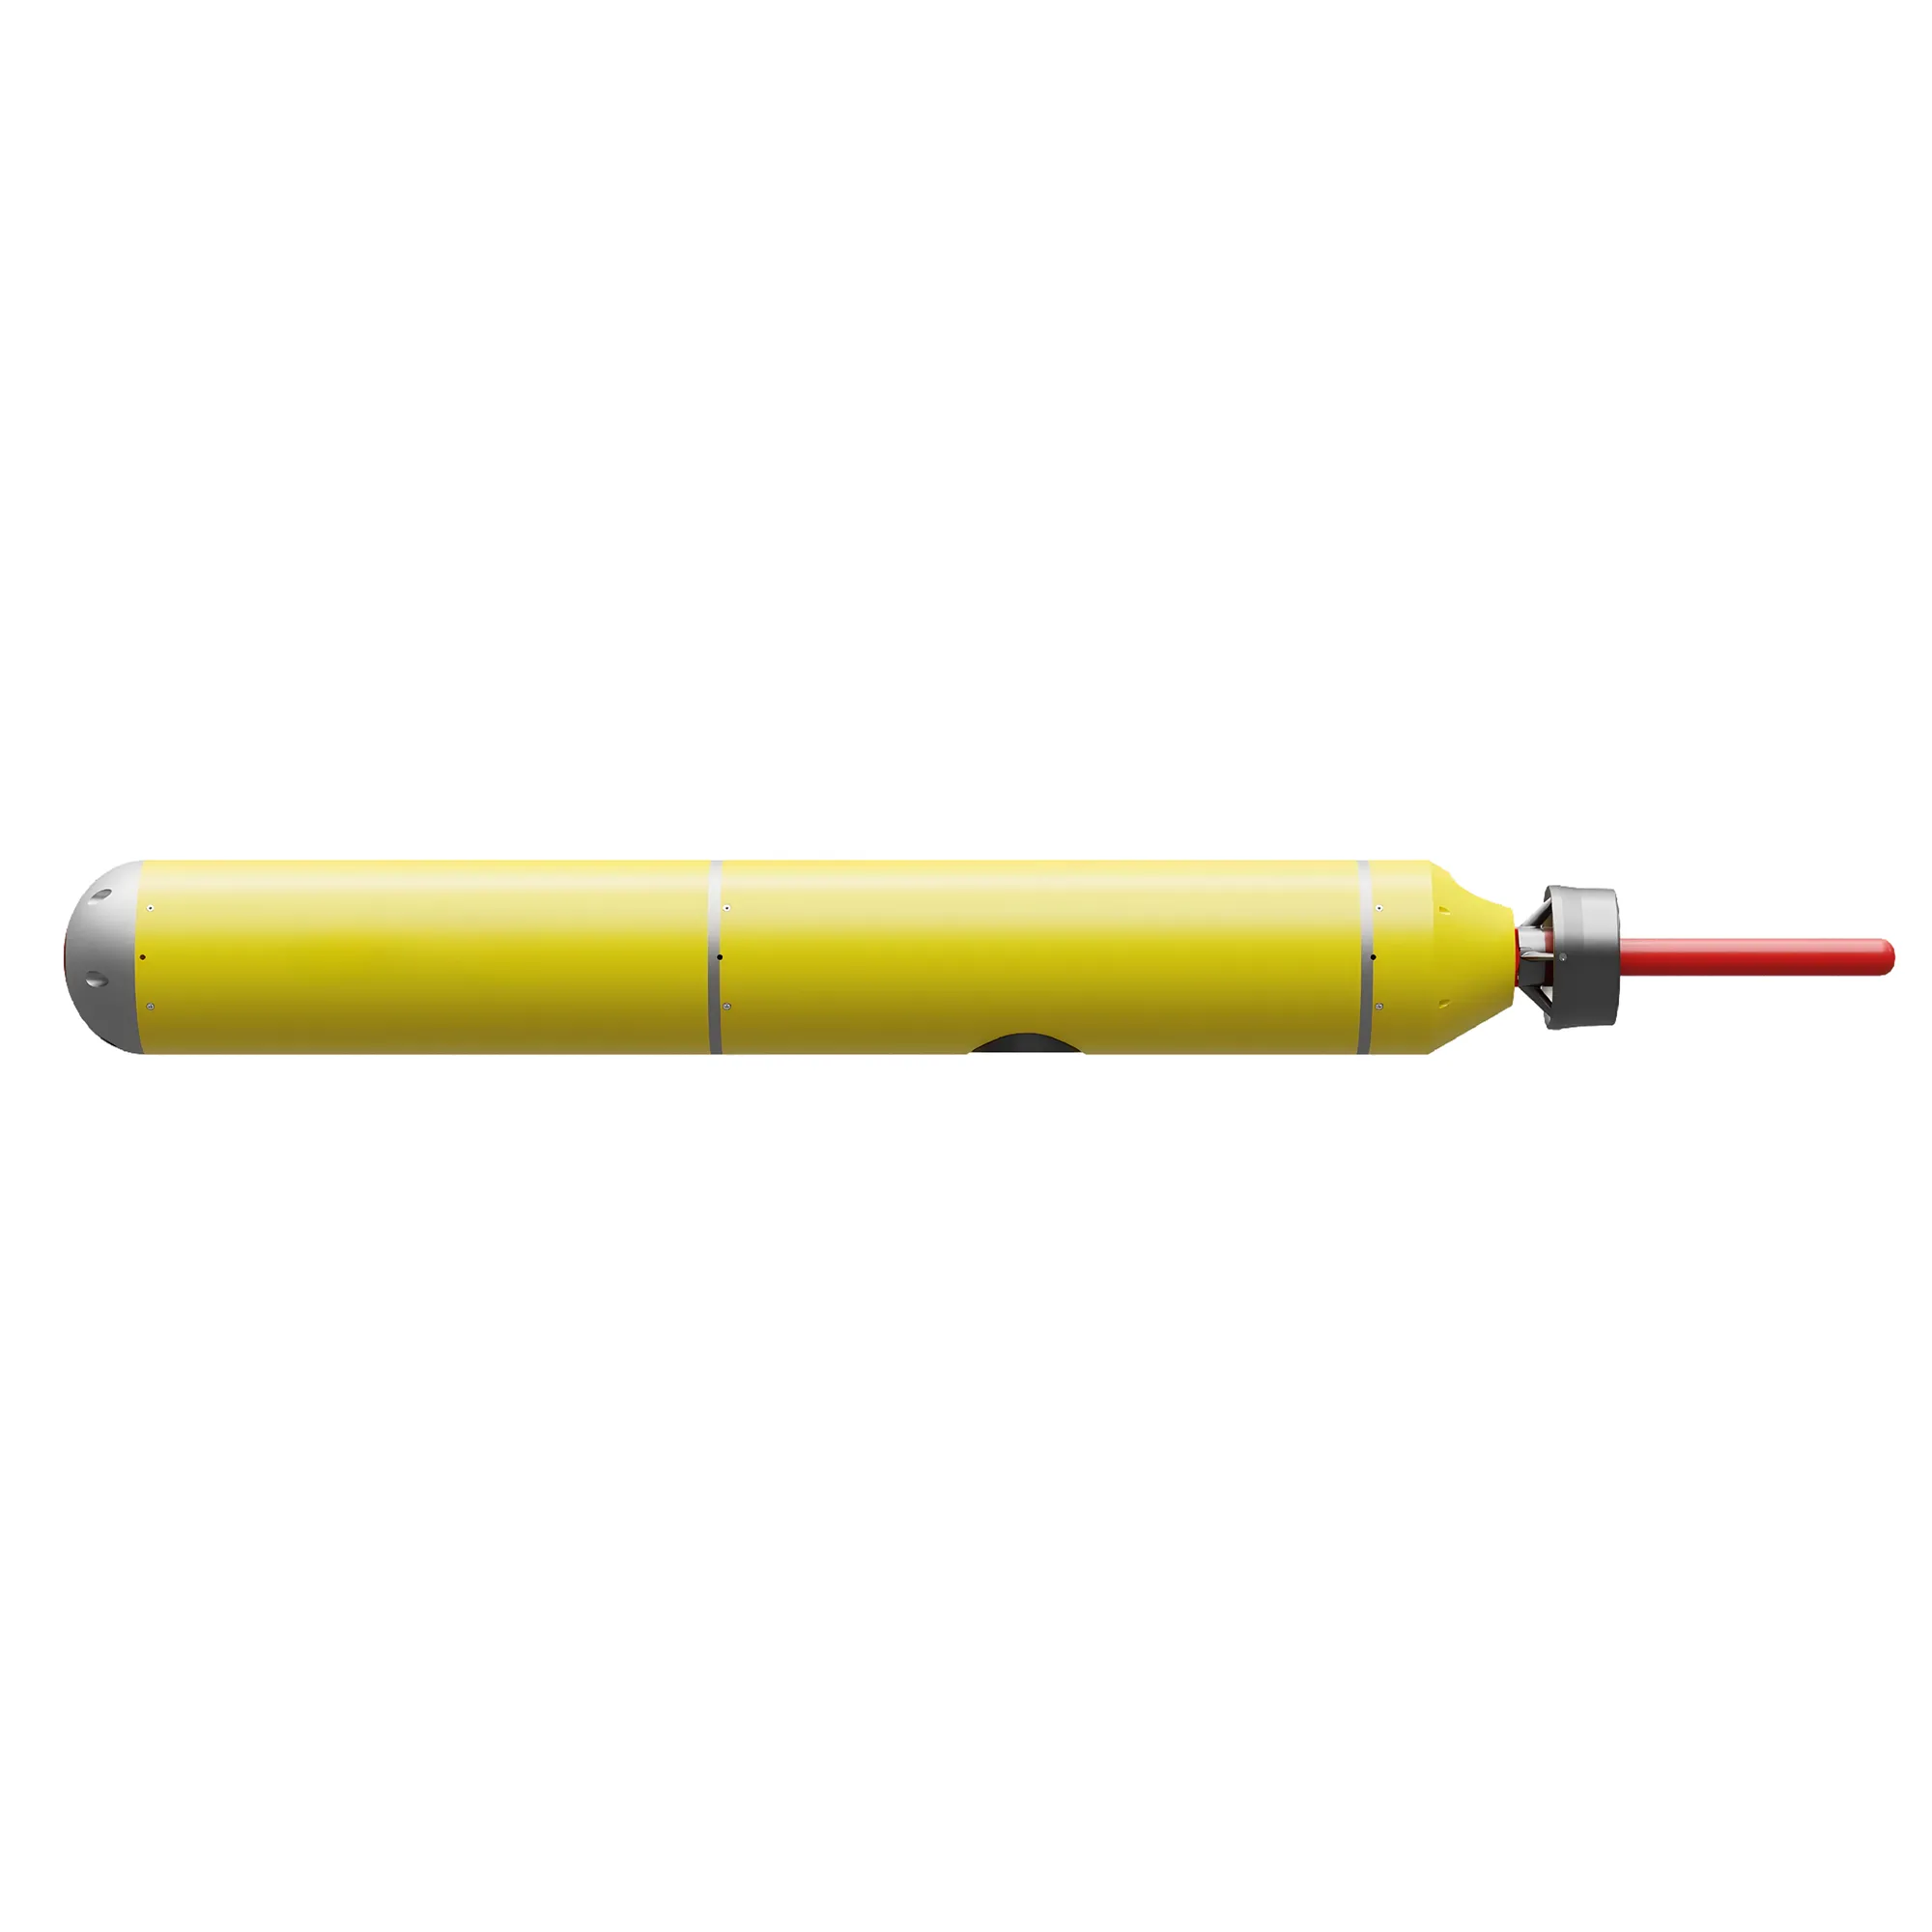
AUV-150 マイクロAUV | 海洋調査・探査用自律型水中航走体
AUV-150 Micro AUVは、慣性航法、モジュール設計、信頼性の高い性能を特徴とする自律型水中航走体で、海洋調査、測量、海洋研究用途に適しています。


