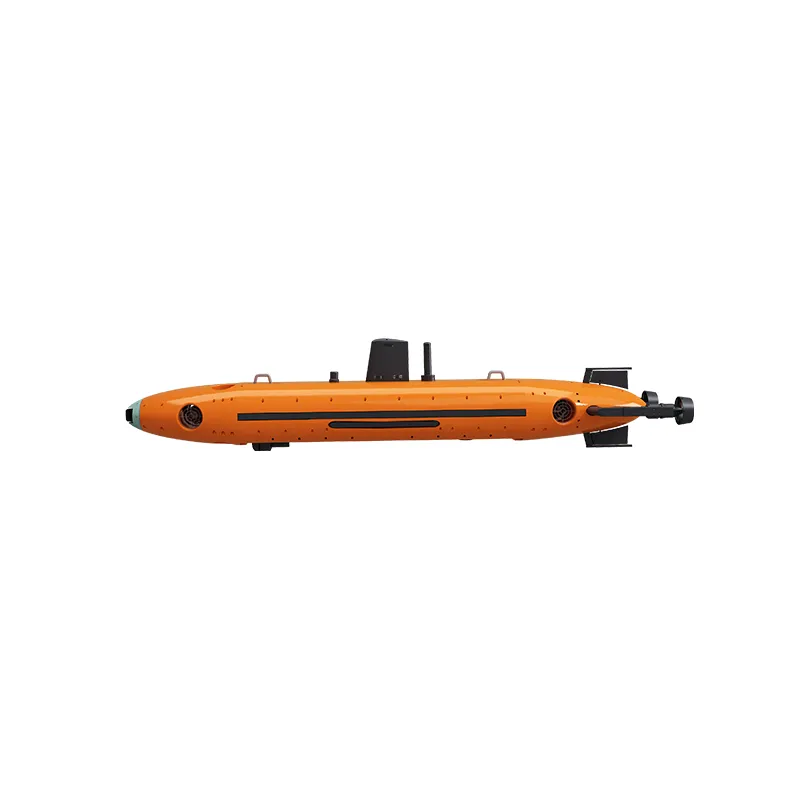
AUV-F760 ワーククラス自律型水中航走体
製品情報です
ブランド:
パレジックス
モデル:
AUV-F760


AUV-F760は、洋上風力発電所の運用、海底パイプラインの点検、水中インフラの維持管理のために自社開発された作業クラスの自律型水中航走体です。優れた安定性を実現するための扁平な船体設計を特徴とし、6〜8基のスラスターを装備して完全な6自由度の全方位移動を実現します。最大1200メートルの作動深度を持ち、音響イメージング、光学ペイロード、重負荷ロボットマニピュレータをサポートし、ROVの作業クラス能力とAUVの自律移動性をシームレスに組み合わせています。
応用分野
-
洋上風力発電所の運用・維持管理
-
海底構造物の点検・維持管理
-
水中捜索・資産回収
-
海底迅速対応修理作業
製品の主な利点
-
扁平な船体設計:ウェットキャビンフレーム構造を採用し、6〜8基のスラスターを装備して完全な6自由度の動作を実現します。
-
高度な海底点検:高解像度2D・3Dイメージングソナー、サイドスキャンソナー、高画質カメラの点検ペイロードを統合しています。
-
重負荷作業能力:把持、切断、回転、精密な海底介入が可能なデュアルロボットマニピュレータアームを搭載しています。
技術仕様
| パラメータ/特徴 | 仕様(AUV-F760) |
| モデル | AUV-F760自律型水中航走体 |
| 物理的寸法 | 長さ3850mm×幅760mm×高さ420mm;排水量:500kg |
| 重量 | 600kg(標準構成);ペイロード容量:60kg |
| 作動深度 | 600m/1200m |
| 速度範囲 | 0~4.5ノット |
| 推進システム | 主尾部プロペラに、垂直潜航/浮上および動的位置決定(DP)用のオプションの横方向・垂直方向スラスターを装備 |
| 航続時間 | 標準構成で20時間以上(3ノット巡航速度時);400時間(3ノット巡航速度時)または100~200kmの範囲に拡張可能 |
| ナビゲーションシステム | INS+DVL+GNSS+USBL統合ナビゲーションスイート、位置決定精度は移動距離の0.3%;SLAMおよびデータ駆動型ナビゲーション機能を搭載 |
| 通信システム | UHF、Wi-Fi、4Gセルラー、イリジウム衛星通信、音響通信 |
| 制御ソフトウェア |
直感的な視覚UIを備えた独自のソフトウェア制御システム; ユーザーによる二次開発、ミッション後のデータ処理・分析、技術維持管理サポートをサポート; カスタマイズ可能なマルチAUV協働ネットワーキングおよびデータ駆動型機能を提供 |
| サポート機器 | 統合地上/上部制御ステーション |
おすすめ商品
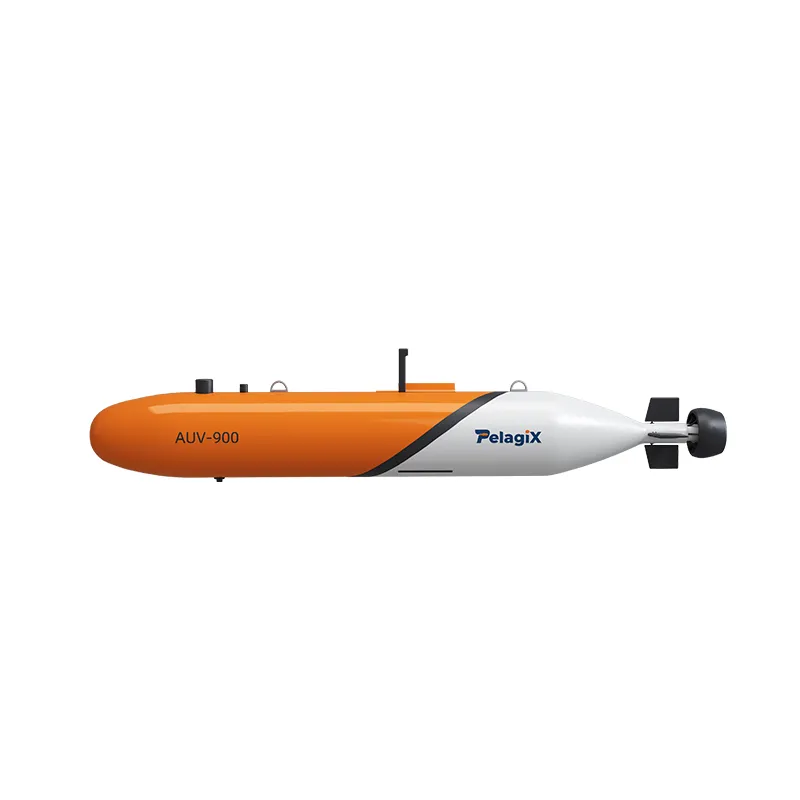
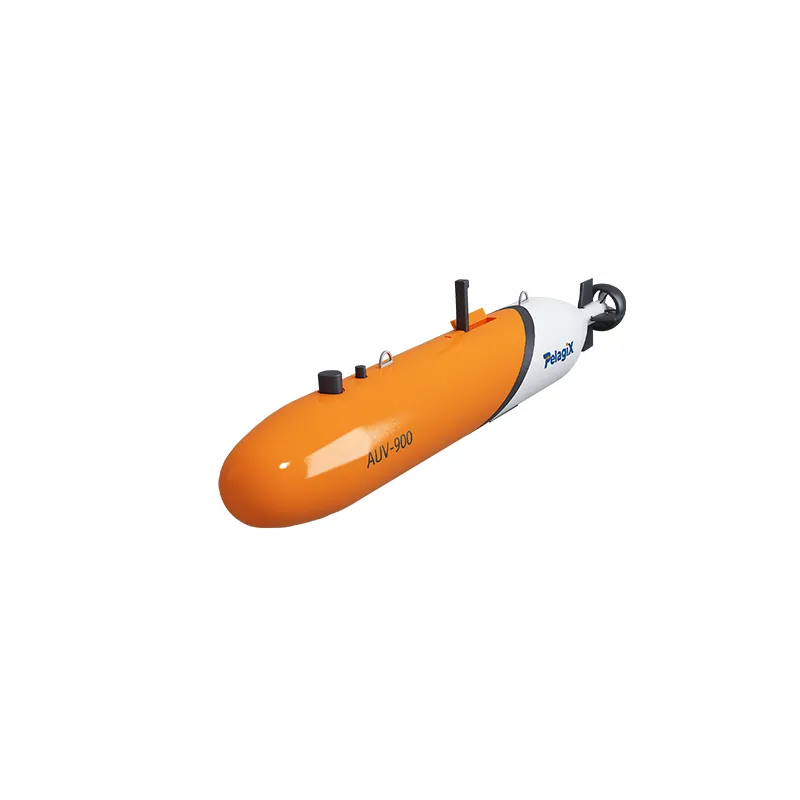
AUV-900自律型水中航走体 | 大型AUV
AUV-900は、長距離の陸から陸への全域運用を支援するために設計された国際的に先進的な大型自律型水中航走体(AUV)です。
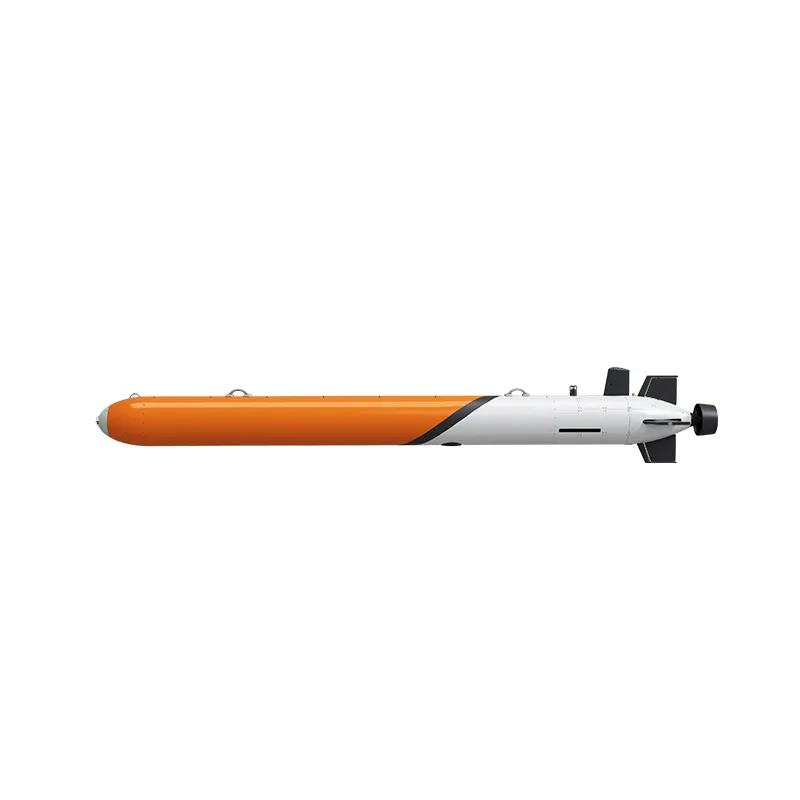
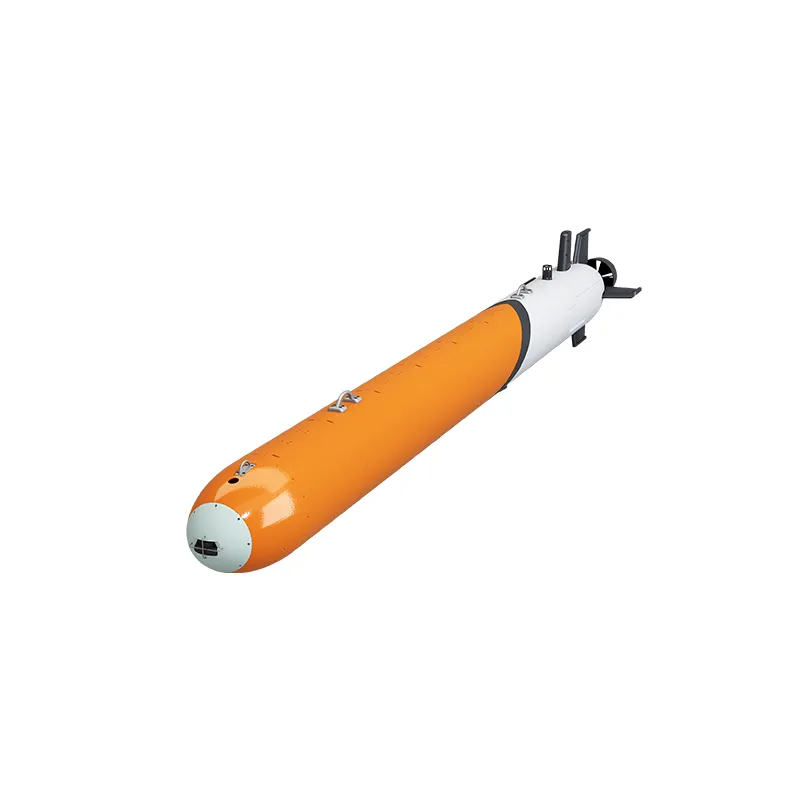
深海探査用AUV-600知能大型AUVシステム
AUV-600は深海探査、海洋工学調査、科学研究のために設計された大型自律型水中航走体です。6000mの潜水能力、インテリジェントな協調性、モジュール式ペイロード統合を特徴とし、高度な水中自律航走体ソリューションを提供します。
AUV-533大型自律型水中航走体システム
AUV-533は、深海探査、海洋調査、水中検査、科学研究のために設計された大型自律型水中航走体です。6000mの潜水能力、1000kmの航続距離、モジュール式ペイロード統合を備え、信頼性の高い水中自律航走体ソリューションを提供します。


