6000mミッション向け深海AUVメーカーの選び方
News Details
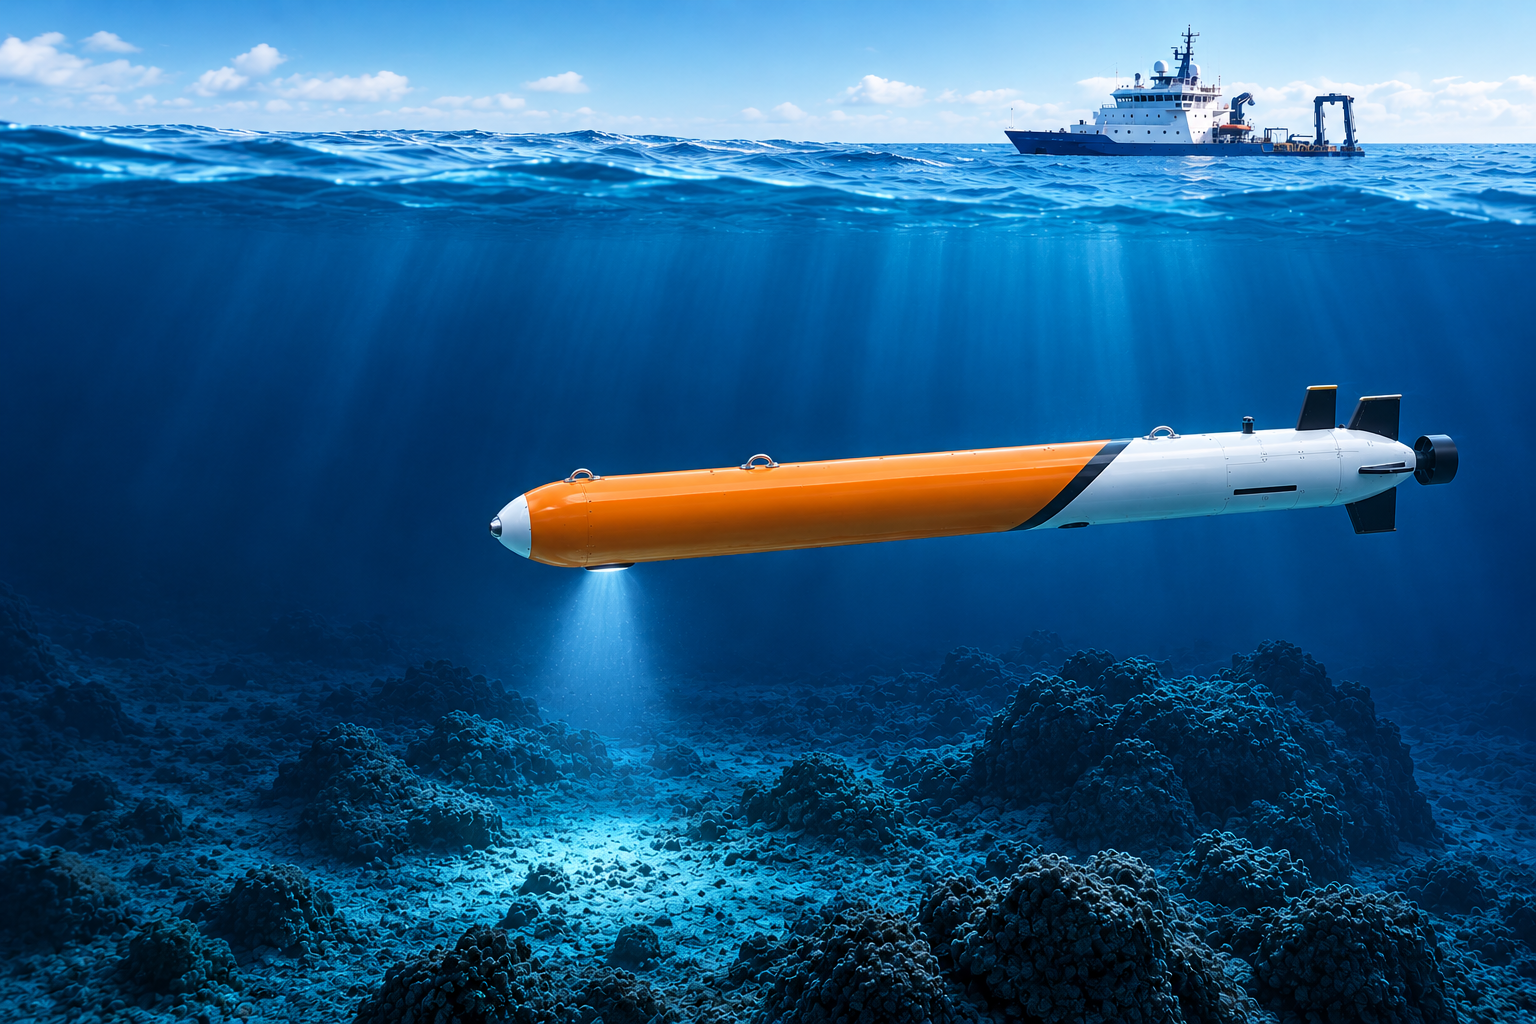
6000mの水中ミッションは、典型的な海洋調査よりも自律型水中航走体(AUV)にはるかに高い要求を課します。この深度では、圧力、航法、通信、電力、システムの信頼性がすべて重要になります。
したがって、深海AUVメーカーを選ぶことは、単に車両のサイズや宣伝された深度を比較するだけではありません。代わりに、購入者は車両プラットフォーム、航法システム、ペイロード統合、ソフトウェア、ミッション制御、技術サポートを含む完全なシステムを見る必要があります。
研究機関、海洋工学会社、海洋調査チーム、政府プロジェクトにとって、これらの要素はミッションの安全性とデータ品質に直接影響を与える可能性があります。
なぜ6000mミッションには特殊なAUVが必要なのか
6000mでは、AUVは極端な水中環境で運用されます。圧力は浅い深度よりはるかに高く、GPS信号は利用できず、表面との直接通信は制限されています。
その結果、6000m AUVには耐圧構造だけでなく、信頼性の高い航法、安定した推進、効率的な電力管理、正確なミッション制御が必要です。
車両はまた、特定の深海調査に必要なセンサーを搭載しなければなりません。ミッションに応じて、これらにはイメージング、ソナー、航法、環境、またはその他の科学的ペイロードが含まれる場合があります。
これが、深海AUVを単一の水中車両ではなく統合システムとして評価すべき理由です。
実際の深度定格を確認する
最初に確認すべき要素は、車両の定格運用深度です。
メーカーはシステムを深水に適していると説明するかもしれませんが、それは必ずしも6000mミッション用に設計されていることを意味するわけではありません。購入者は定格深度、運用条件、圧力関連の設計、試験規格を確認する必要があります。
6000mプロジェクトの場合、車両が浅いプラットフォームから単に改造されたのではなく、深海運用のために特別に設計されているかどうかを理解することも有用です。
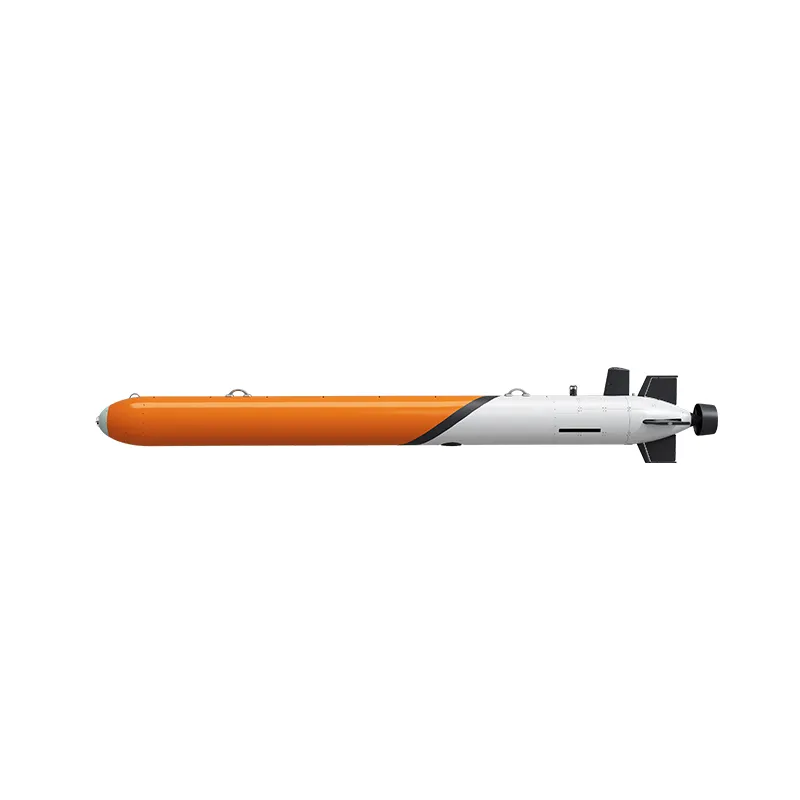
PALEGIXのAUV-600は、6000mの深度能力を表明する大型自律型水中航走体です。深海探査、海洋工学調査、科学研究のために設計されています。
車両を完全なシステムとして評価する
深度は重要ですが、選択プロセスの一部に過ぎません。
有能な大型自律型水中航走体は、信頼性を持って連携するいくつかのシステムを組み合わせる必要があります。
主要な分野には以下が含まれます:
-
耐圧車両構造
-
推進および制御システム
-
航法および測位
-
バッテリーおよび電力管理
-
ミッション計画ソフトウェア
-
通信およびデータシステム
-
センサーおよびペイロード統合
-
自律運用
-
データストレージおよび回復
強力なメーカーは、これらのシステムが完全なミッション中にどのように連携するかを説明できる必要があります。
これは、車両の回収が困難で費用がかかる長距離または深水運用の場合に特に重要です。
航法と自律制御を調べる
航法は、深海AUVの最も重要な部分の1つです。
GPSは通常水中で使用できないため、車両は他の航法方法に依存しなければなりません。ミッションに応じて、AUVは慣性航法、音響測位、深度情報、その他のセンサーを使用する場合があります。
しかし、航法は単に車両の位置を知ることだけではありません。システムはまた、AUVが計画されたルートに従い、ミッション中の変化に対応できるようにする必要があります。
PALEGIXは、自律航法およびSLAMシステムを技術能力の一つとしてリストアップしています。また、多AUV協調調査および群制御システムを開発しており、より高度な水中調査タスクをサポートできます。
したがって、メーカーを比較する際には、調査エリアの実際の条件下で航法システムがどのように機能するかを尋ねてください。
ペイロード容量と統合を考慮する
AUVミッションは、多くの場合、車両が収集する必要のあるデータを中心に構築されます。
例えば、海底マッピングミッションにはソナー機器が必要な場合があり、科学プロジェクトには複数の環境センサーが必要な場合があります。検査プロジェクトには高解像度イメージング機器が必要な場合があります。
このため、車両を選択する前にペイロード統合を考慮する必要があります。
適切な6000m AUVは、必要な機器のために十分なスペース、電力、通信インターフェース、取り付けオプションを提供する必要があります。
モジュール式ペイロード統合は、車両をより柔軟にすることもできます。すべてのミッションごとに完全に異なるプラットフォームを購入する代わりに、オペレーターは同じ車両を異なる調査タスクに構成できる場合があります。
PALEGIXは、AUV-600がモジュール式ペイロード統合をサポートすることを具体的に説明しています。
耐久性と電力管理を確認する
深海調査には長時間の水中滞在が必要になる場合があります。したがって、耐久性はもう一つの重要な要素です。
必要な実際の耐久性は、以下の要素によって異なります:
-
調査距離
-
運用速度
-
センサーの消費電力
-
ミッション深度
-
水質条件
-
航法要件
-
バッテリー容量
バッテリーが大きいからといって、自動的に優れたシステムであるというわけではありません。効率的な推進、電力管理、ミッション計画、ペイロード制御も運用時間に影響します。
メーカーを比較する際には、最大理論上の耐久性だけでなく、現実的なミッションデータを要求してください。
ミッション計画とソフトウェアをレビューする
現代のAUVは、単なる水中プラットフォーム以上のものです。ソフトウェアは、ミッション計画、航法、データ管理、車両制御において主要な役割を果たします。
6000mミッションの前に、オペレーターはルート、深度、調査パターン、運用制限、その他のミッションパラメータを定義する必要があります。
配備後、車両は高度な自律性を持ってこれらの指示を実行できる必要があります。
PALEGIXの製品および技術ポートフォリオには、ソフトウェアシステム、自律航法、水中目標認識、ドッキング技術、AI関連の水中アプリケーションが含まれています。
このより広範なソフトウェア機能は、プロジェクトが基本的なウェイポイント航法以上を必要とする場合に重要になる可能性があります。
データ収集と通信について尋ねる
通信は、深海AUVミッションのもう一つの主要な問題です。
水中車両は長距離で通常の無線通信に依存することができません。したがって、調査データの多くは車載で保存され、ミッション後に回収する必要がある場合があります。
同時に、システムは通信が利用可能な場合に選択された情報または状態データを送信する必要がある場合があります。
メーカーを選ぶ前に、システムが以下をどのように処理するかを尋ねてください:
-
ミッション状態
-
航法データ
-
センサーデータ
-
故障アラート
-
データストレージ
-
データ回復
-
ミッション後のデータ処理
よく設計されたデータシステムは、最終的な調査結果の管理と使用をはるかに容易にすることができます。
メーカーのエンジニアリング能力を評価する
6000mミッションの場合、メーカーのエンジニアリング能力は車両仕様と同じくらい重要です。
サプライヤーは、システム構成、ペイロード統合、ソフトウェア調整、試験、配備計画、技術トラブルシューティングをサポートできる必要があります。
これは、プロジェクトに特別な要件がある場合にさらに重要になります。例えば、研究機関はカスタマイズされたセンサーパッケージを必要とする場合があり、海洋工学会社は特定の調査ワークフローを必要とする場合があります。


