AUV vs ROV: 調査プロジェクトに最適な水中ビークルの選択
News Details
適切な水中航走体を選ぶことは、調査品質、プロジェクト時間、運用コスト、データ収集に直接影響を与える。多くの海洋調査チームにとって、選択肢は自律型水中航走体(AUV)か遠隔操作型水中航走体(ROV)に絞られる。
どちらも無人水中システムだが、動作方式は大きく異なる。AUVはオペレーターの入力が限られた状態で計画されたミッションを遂行できる。対照的に、ROVは水上管制システムに接続され、パイロットによってリアルタイムで操作される。
では、どちらがプロジェクトに適しているのか?
答えは、調査エリア、水深、必要なデータ、点検タスク、必要な人間の制御レベルによる。このAUV vs ROVの比較は主な違いを説明し、プロジェクトチームが実践的な選択をするのを助ける。
自律型水中航走体(AUV)とは?
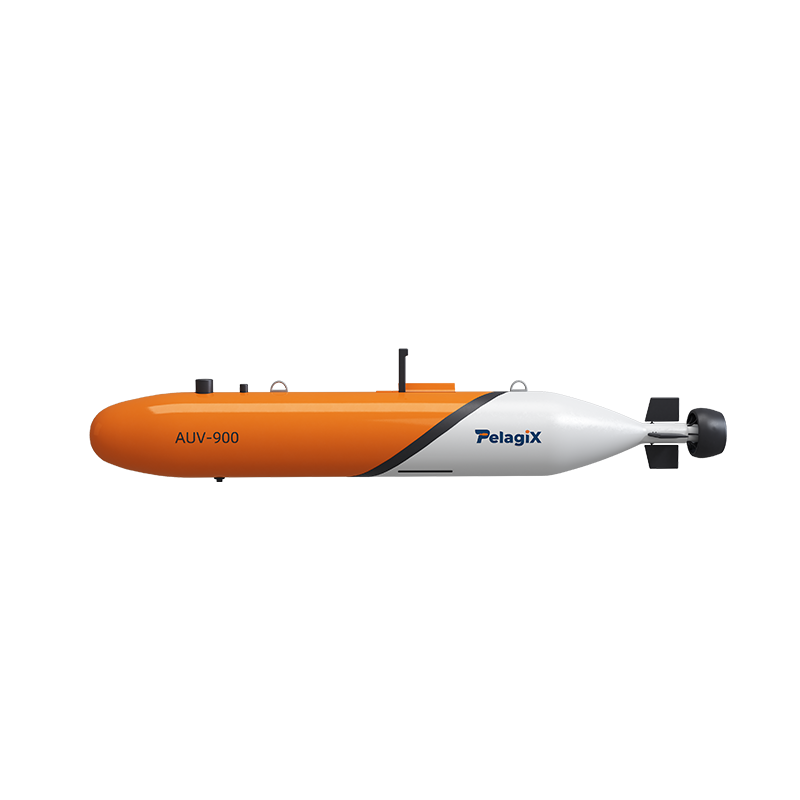
自律型水中航走体は、高い自律性で動作するように設計された無人水中プラットフォーム。展開前に、オペレーターはミッションルート、調査エリア、運用深度、その他のパラメータを定義できる。
水中に入ると、AUVは航法センサーと搭載された制御システムを使用して計画されたミッションを遂行する。システムとペイロードに応じて、画像、ソナーデータ、深度測定、その他の調査データなどの情報を収集できる。
AUVは、プロジェクトが大きな水中エリアの体系的なカバレッジを必要とする場合に特に有用。水上船舶との物理的な接続なしに移動できるため、外洋を効率的に移動できる。
例えば、PALEGIXは深海探査、海洋工学調査、海底地形測量、水中点検、科学研究などのアプリケーション向けに設計されたAUVシステムを提供している。
遠隔操作型水中航走体(ROV)とは?
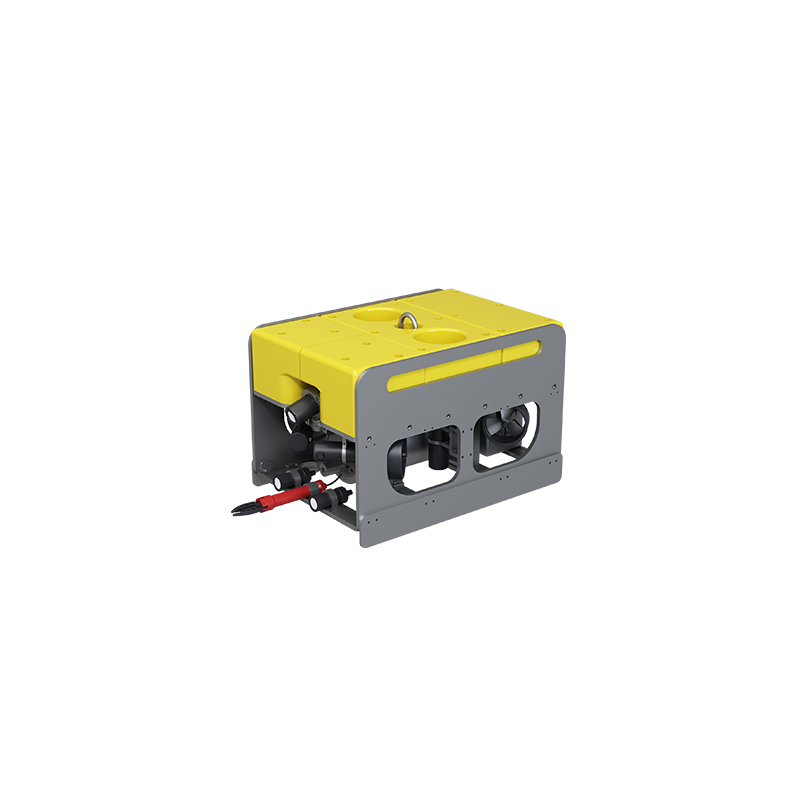
遠隔操作型水中航走体(ROV)は、水上のオペレーターによって制御される。通常、車両は電力、制御信号、データを伝送するテザーを介して水上システムに接続されている。
オペレーターがライブ情報を確認し、車両を直接制御できるため、ROVは点検および介入作業に適している。パイロットは方向を変えたり、位置を調整したり、目標に接近したり、水中の変化する状況にリアルタイムで対応したりできる。
ROVは水中点検、環境モニタリング、インフラ点検、海底メンテナンスに一般的に使用されている。
PALEGIXは、海洋学研究、ダム点検、環境モニタリング、軽微なパイプラインメンテナンスなどのアプリケーション向けにROVシステムを提供している。
AUV vs ROV:主な違い
AUVとROVの最も重要な違いは、車両の制御方式である。
| 特徴 | AUV | ROV |
|---|---|---|
| 制御 | 自律的またはミッションベース | オペレーターによる直接制御 |
| 水上接続 | 継続的なテザー不要 | テザーで接続 |
| 最適な用途 | エリア調査と地形測量 | 点検と介入 |
| オペレーターの関与 | ミッション中は低い | 継続的または頻繁 |
| 機動性 | 外洋ミッションで高い | テザー管理により制限 |
| リアルタイム制御 | より制限される | 強い |
| 調査カバレッジ | 広域で効率的 | 対象エリアに適している |
| 典型的なタスク | 地形測量、探査、データ収集 | 点検、観察、メンテナンス |
ただし、これは一方のシステムが常に他方より優れていることを意味するものではない。それぞれの車両は、異なる運用ニーズに基づいて設計されている。
いつAUVを選ぶべきか?
主な目標が広域の調査データ収集である場合、AUVは often better choice である。
例えば、数平方キロメートルをカバーする海底地形測量プロジェクトを考えてみよう。AUVは事前に定義された調査ラインに沿って移動し、対象エリア全体のデータを収集できる。継続的なテザーを必要としないため、より自由に移動できる。
プロジェクトが以下を必要とする場合、AUVは強力な選択肢となる:
-
広域海底地形測量
-
海洋工学調査
-
深海探査
-
反復調査ミッション
-
科学研究
-
自律的データ収集
-
継続的な水上制御への依存低減
AUVは、一貫した調査経路が重要な場合にも有用。計画されたミッションにより、車両は定義されたルートに沿って移動し、再現可能な方法でデータを収集できる。
長い調査ラインや広域を対象とするプロジェクトでは、これにより運用効率が向上する。
いつROVを選ぶべきか?
オペレーターがリアルタイムで車両を観察および制御する必要がある場合、ROVは一般的により適している。
例えば、プロジェクトが海底構造物の点検を含む場合、オペレーターは特定のエリアに近づいたり、視野角を変更したり、予期せぬ物体を調査したりする必要があるかもしれない。
ROVは以下の場合に better choice である:
-
水中構造物点検
-
ダム点検
-
パイプライン点検
-
環境モニタリング
-
海底観察
-
対象メンテナンス
-
直接的なオペレーター制御を必要とする作業
テザーは実用的な利点も提供する。水上システムと車両間の継続的な通信と電力供給をサポートできる。
したがって、自律的なカバレッジよりもリアルタイムの意思決定が重要な場合、ROVはより大きな運用制御を提供できる。
UUV比較:最も重要な要素は何か?
実践的なUUV比較は、自律型と遠隔操作型システムの基本的な違いを超える必要がある。
調査エリア
まず、カバーする必要のあるエリアのサイズを考慮する。
広域の調査エリアの場合、AUVは効率的なミッションベースのカバレッジを提供できる。小規模または非常に対象的な点検エリアの場合、ROVの方が実用的かもしれない。
深度要件
次に、必要な運用深度を確認する。
車両の定格深度は、実際の調査環境に一致している必要がある。例えば、PALEGIXは深海アプリケーション向けに設計されたAUVシステムや、浅い海底作業向けのROVシステムなど、異なる深度要件に対応するさまざまな車両プラットフォームを提供している。
したがって、深度は車両選定時に最初に検討する仕様の1つであるべきである。
データとペイロード
センサーとペイロードの要件も重要である。
異なるプロジェクトはカメラ、ソナーシステム、航法センサー、またはその他の特殊機器を必要とする場合がある。モジュール式の車両プラットフォームは、特定の調査タスクに合わせてシステムを構成しやすくする。
このため、購入者は車両自体だけでなく、ペイロード容量、利用可能なインターフェース、統合オプションも評価する必要がある。
オペレーター制御レベル
チームがどの程度の直接制御を必要とするかを問う。
車両がオペレーターが水中で見たものに即座に反応する必要がある場合、ROVは often more suitable choice である。ミッションを事前に計画できる場合、AUVはより高い自律性と運用柔軟性を提供するかもしれない。
ミッション期間とロジスティクス
最後に、車両の展開、回収、電力供給、監視、メンテナンス方法を考慮する。
AUVとROVは異なるサポート要件を持っている。したがって、選択は車両単体ではなく、完全な運用プロセスを含む必要がある。
AUVとROVを併用できるか?
はい。一部の複雑な海洋プロジェクトでは、AUVとROVは互いに補完し合うことができる。
例えば、AUVが最初に広域調査を実施し、詳細な点検が必要なエリアを特定する。次にROVを展開し、選択された目標をより詳細に調査する。


