ニュース全般です
水中スラスターの動力をペイロード、テザーの抗力、ホバリングタスクに適合させる方法
2026/10/19
AUV 投入・回収マニュアルの決定版
2026/10/19
ダム向けROV点検チェックリスト:ゲート、取水施設、堆砂、亀裂記録
2026/10/14
深海鉱物探査及び海洋調査のための深海AUVミッションプランニング
2026/10/14
中規模渦予報がAUV調査計画をどのように改善するか
2026/10/09
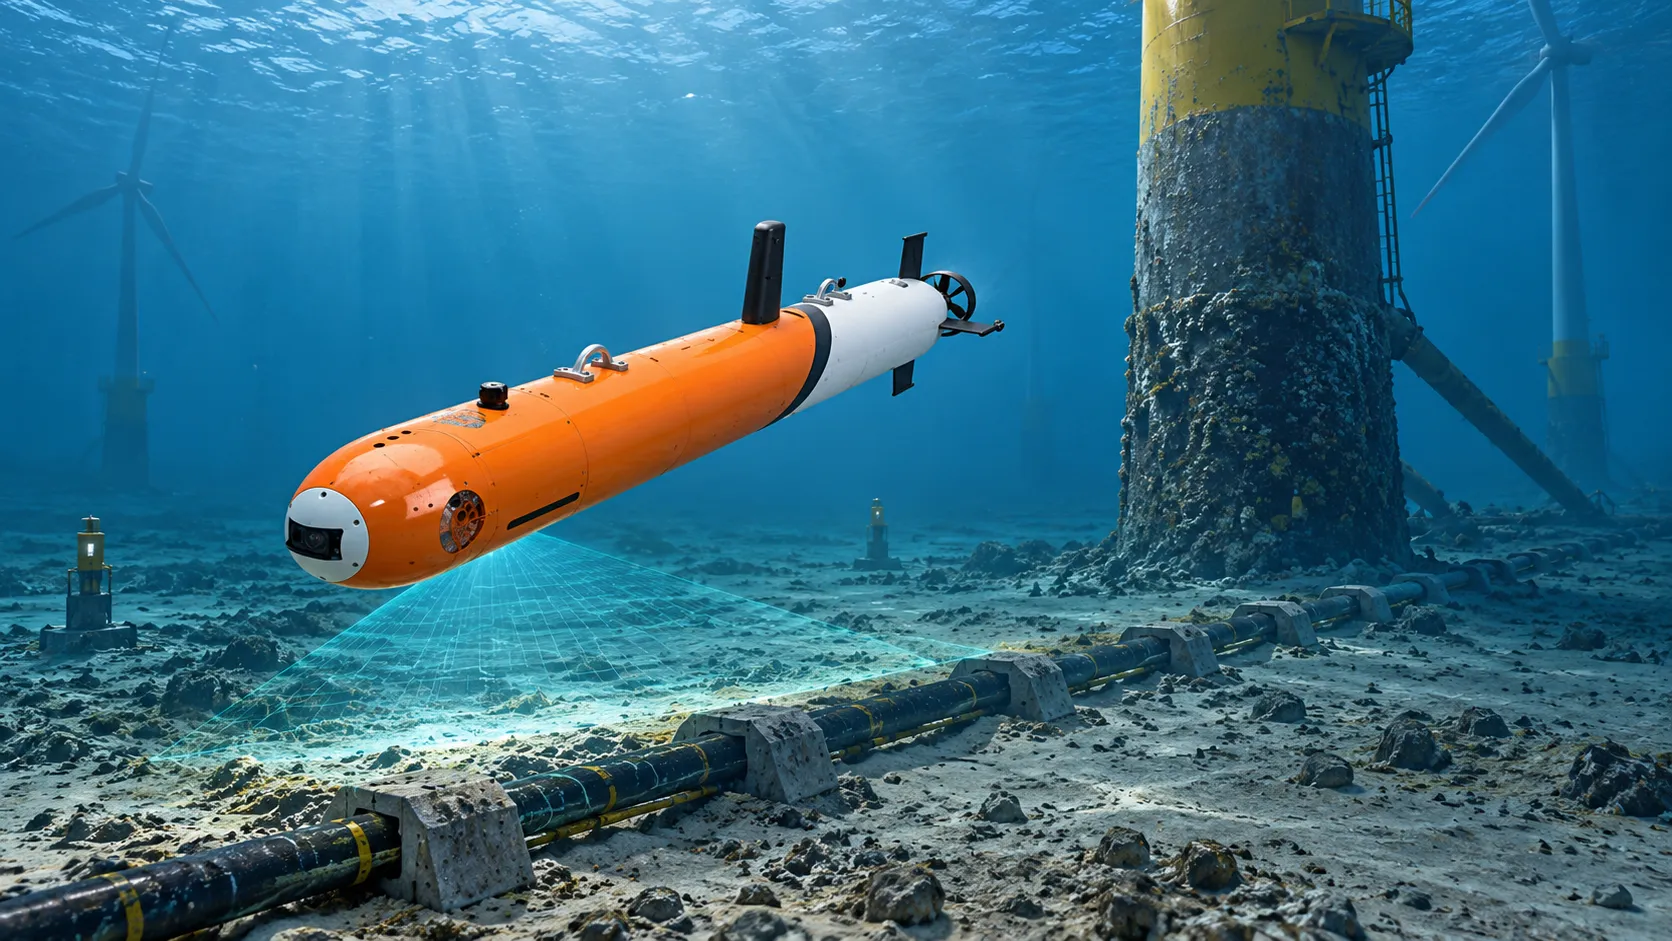
デジタルツインが洋上風力発電のAUV/ROV点検計画を改善する仕組み
2026/10/09
AUV/ROVミッション計画と海洋モニタリングのためのデジタルツイン
2026/09/28
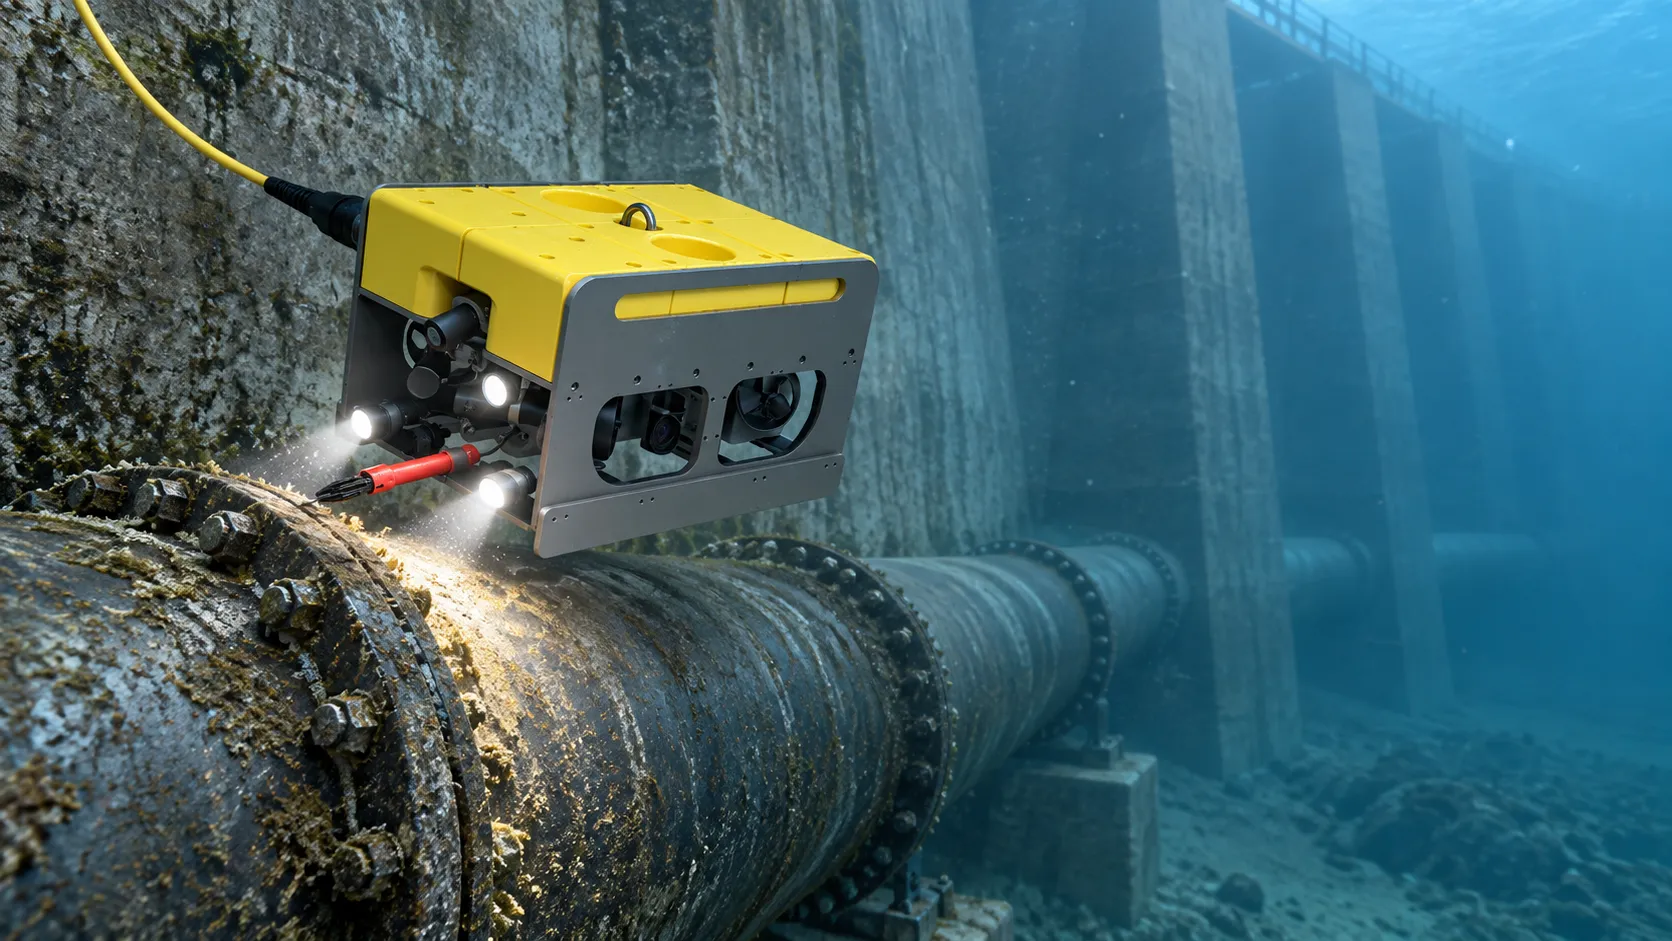
ダム、パイプライン、水中インフラ点検用ROVシステム
2026/09/28
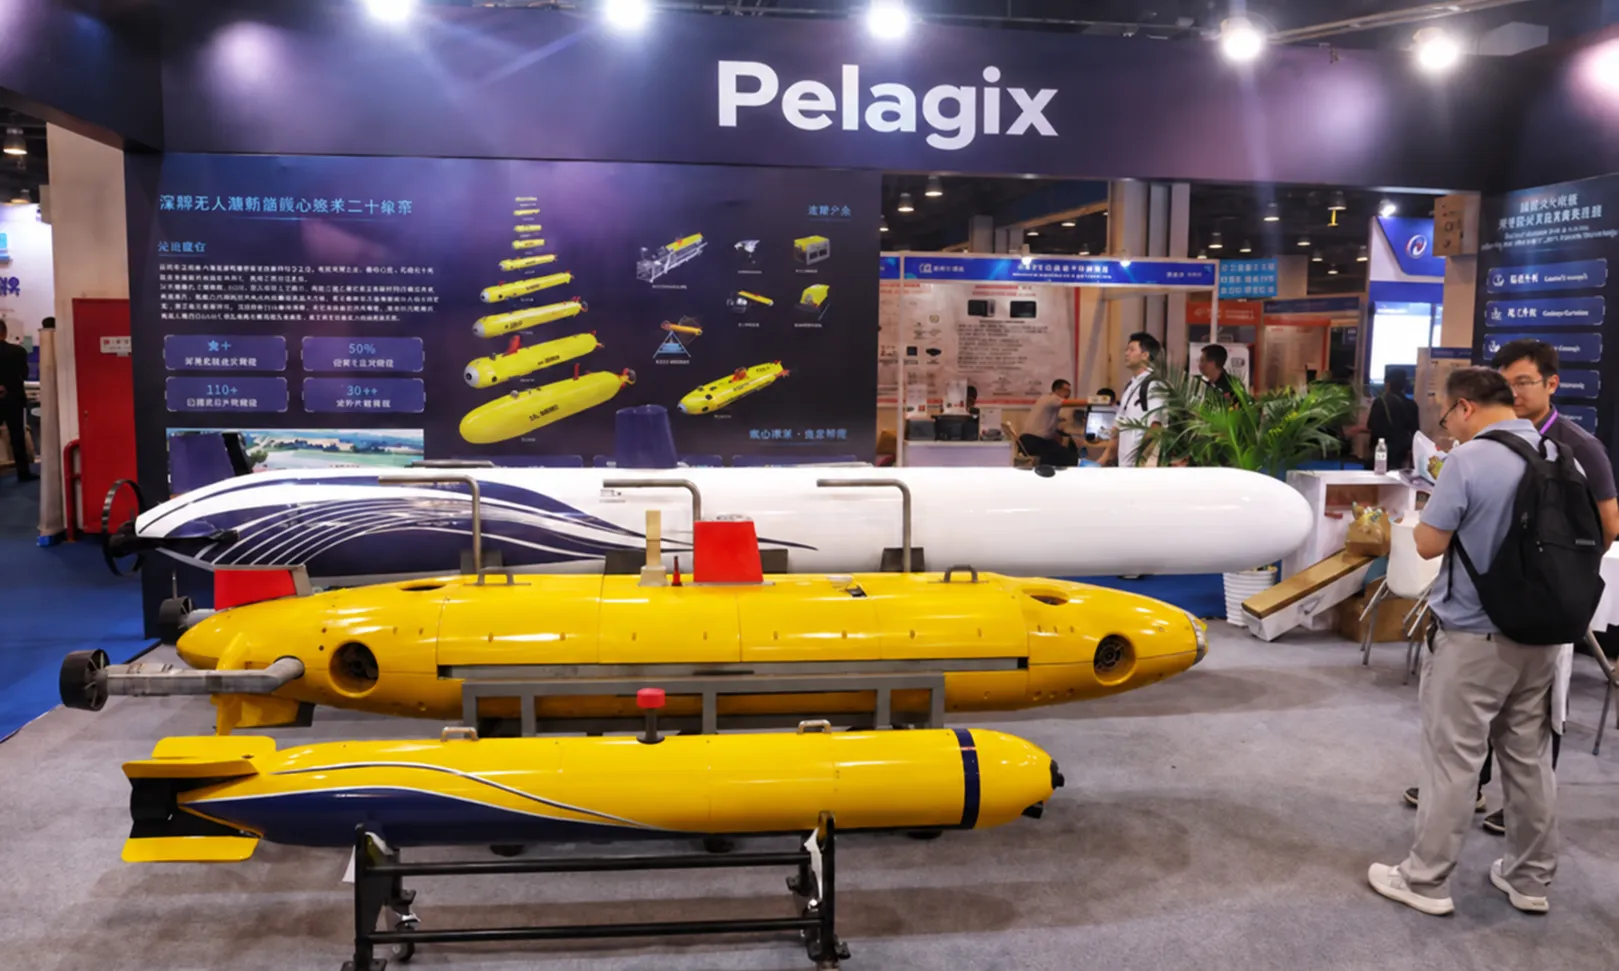
ペラギックス、中国国際防衛電子展で無人水中航走体を紹介
2026/09/23
AUVおよびROVプラットフォーム向け高効率水中スラスター
2026/09/14
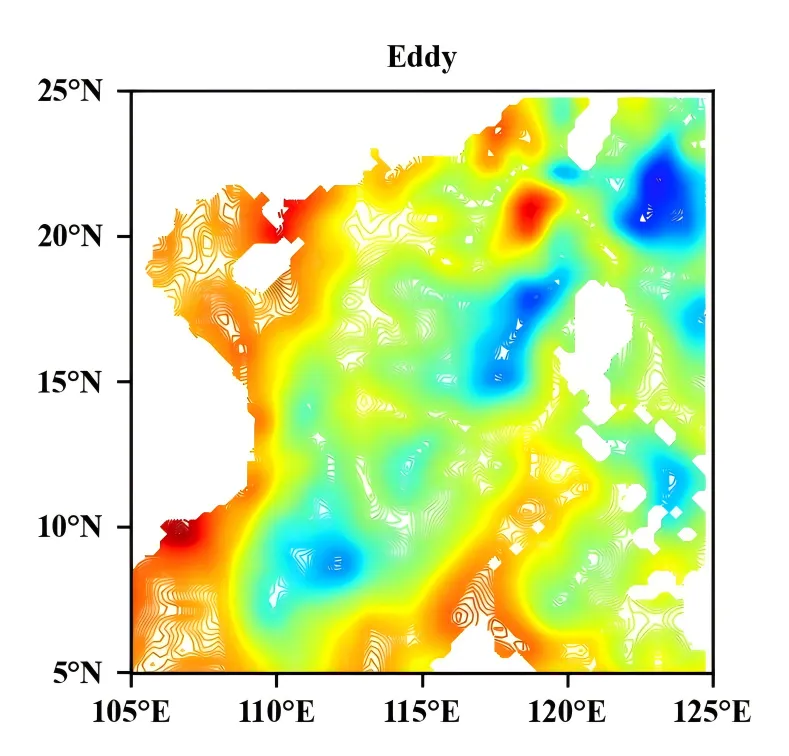
AI海洋予測:深海データから中規模渦予測へ
2026/09/14
海洋学調査用CTDセンサーおよびモジュール式ペイロード
2026/09/11
長期耐久性AUV運用のための水中ドッキングステーション
2026/09/11
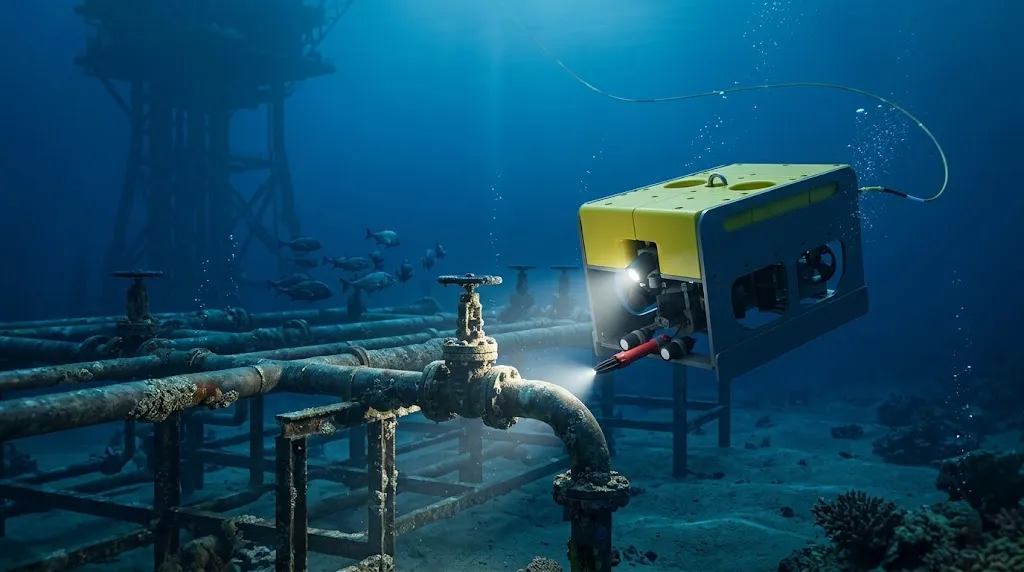
ROVペイロード、スラスターおよびテザーの要件:B2Bバイヤーズガイド
2026/09/11
6000mミッション向け深海AUVメーカーの選び方
2026/09/08
AUV vs ROV: 調査プロジェクトに最適な水中ビークルの選択
2026/09/08


